Een robotarm is veel meer dan alleen een verzameling metalen onderdelen die door motoren met elkaar zijn verbonden. Het is een sterk geïntegreerd mechanisch systeem waarin constructieonderdelen, krachtoverbrenging, elektronische besturing en precisietechniek worden gecombineerd om nauwkeurige, herhaalbare bewegingen uit te voeren in veeleisende industriële omgevingen.
Of het nu gaat om het assembleren van elektronische apparaten, het lassen van auto-onderdelen, het hanteren van halfgeleiderwafers of het assisteren bij robotchirurgie: elke robotarm is afhankelijk van een zorgvuldig ontworpen combinatie van onderdelen die met uitzonderlijke precisie samenwerken. Elk structureel onderdeel, elke scharniermodule, elk lager, elke behuizing en elk aandrijfmechanisme draagt bij aan het draagvermogen, de positioneringsnauwkeurigheid, de bewegingssnelheid en de betrouwbaarheid op lange termijn van de robot.
In deze handleiding wordt uitgelegd uit welke belangrijke onderdelen een moderne robotarm bestaat, hoe deze onderdelen op elkaar inwerken, welke technische principes ten grondslag liggen aan het ontwerp ervan, en welke productieaspecten van belang zijn bij het vervaardigen van hoogwaardige robotsystemen.
Wat zijn de onderdelen van een robotarm?
De onderdelen van een robotarm zijn de afzonderlijke mechanische, aandrijf- en besturingselementen die samen de scharnierende structuur vormen die verantwoordelijk is voor de bewegingen van een robot. Deze onderdelen functioneren niet als onafhankelijke onderdelen, maar werken als een geïntegreerd systeem waarin structurele sterkte, bewegingsbesturing, sensortechnologie en precisiefabricage allemaal bijdragen aan de algehele prestaties van de robot.
Hoewel de precieze configuratie verschilt tussen industriële robots, collaboratieve robots, humanoïde robots en medische robotsystemen, hebben de meeste robotarmen een gemeenschappelijke architectuur. Een typische robotarm bestaat uit een stijve draagconstructie, meerdere draai- of lineaire gewrichten, aandrijfmechanismen, elektrische en sensorapparatuur, en een eindeffector die de gewenste taak uitvoert.
In grote lijnen kunnen de onderdelen van een robotarm in verschillende hoofdcategorieën worden ingedeeld:
| Componentcategorie | Hoofddoel |
|---|---|
| Constructieonderdelen | Zorgt voor het mechanische raamwerk en ondersteunt externe belastingen |
| Bewegings- en aandrijfcomponenten | Beweging genereren en doorgeven via elk gewricht |
| Elektrische en besturingscomponenten | Beweging, communicatie en stroomverdeling op elkaar afstemmen |
| Sensoren en feedbackapparatuur | Houd de positie, kracht, snelheid en omgevingsomstandigheden in de gaten |
| Eindeffector | Rechtstreeks in contact komen met werkstukken of werkomgevingen |
Elke categorie vervult een andere rol, maar geen enkele kan op zichzelf effectief functioneren. Een lichtgewicht armconstructie kan geen hoge positioneringsnauwkeurigheid bereiken zonder een stijve gewrichtsconstructie, terwijl een geavanceerd servosysteem geen soepele beweging kan leveren als de mechanische onderdelen te kampen hebben met overmatige speling of een slechte uitlijning.
De algehele prestaties van een robotarm worden daarom niet bepaald door één enkel onderdeel, maar door de mate waarin elk subsysteem zo is ontworpen dat het goed samenwerkt met de andere subsystemen.
Structuur en kinematisch ontwerp van een robotarm
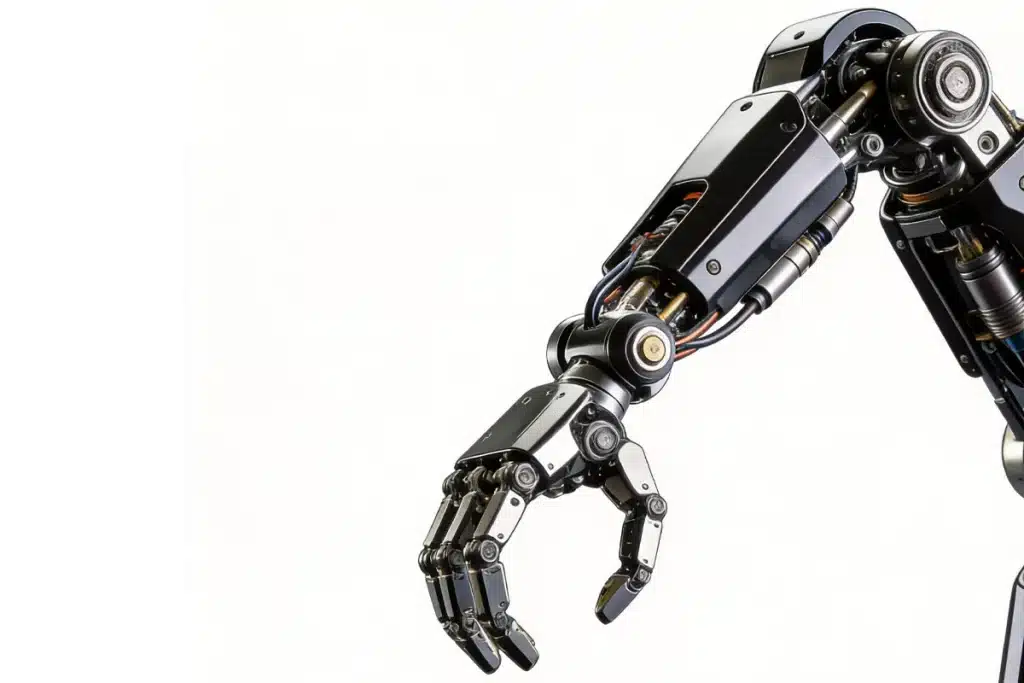
In tegenstelling tot conventionele machines is een robotarm ontworpen als een gelede kinematische keten die bewegingen kan nabootsen die vergelijkbaar zijn met die van een menselijke arm. In plaats van te vertrouwen op één enkel bewegingsmechanisme, verdeelt de robotarm complexe bewegingen over meerdere onafhankelijke gewrichten, waardoor hij verschillende posities en oriëntaties binnen zijn werkgebied kan innemen.
De meeste industriële robotarmen bestaan uit een reeks onderling verbonden constructiedelen, beginnend bij een stijve basis en zich uitstrekkend via verschillende draaigewrichten, om uiteindelijk te eindigen bij de pols en de gereedschapsaansluiting. Elk deel draagt bij aan een specifieke bewegingsvrijheid en ondersteunt tegelijkertijd het gewicht en de dynamische belastingen die door de daarachterliggende componenten worden gegenereerd.
Een vereenvoudigde robotarmconstructie bestaat doorgaans uit:
| Afdeling Constructies | Primaire functie |
|---|---|
| Baseren | Ondersteunt de gehele robot en biedt een stabiel bevestigingsplatform |
| Schouder | Zorgt voor de belangrijkste hefbeweging en draagt de zwaarste constructieve belastingen |
| Bovenarm | Vergroot het werkbereik van de robot met behoud van de stijfheid |
| Elleboog | Verhoogt de flexibiliteit van de werkruimte door de toevoeging van een extra rotatieas |
| Onderarm | Verplaatst de beweging naar de pols en vermindert tegelijkertijd onnodig gewicht |
| Pols | Maakt nauwkeurige oriëntatieaanpassingen van de eindeffector mogelijk |
| Gereedschapsflens | Verbindt de robotarm met grijpers, lasbranders, zuignappen of ander gereedschap |
De opstelling van deze onderdelen bepaalt de kinematische prestaties van de robot, waaronder het bereikbare werkgebied, het laadvermogen, de snelheid en de bewegingsflexibiliteit. Moderne zesassige industriële robots bieden een evenwicht tussen structurele stijfheid en een lichtgewicht constructie, zodat de arm snel kan bewegen zonder dat dit ten koste gaat van de positioneringsnauwkeurigheid.
Bij humanoïde robots en collaboratieve robots wordt bij het ontwerp ook rekening gehouden met compactheid, energie-efficiëntie en veilige interactie met operators in de buurt.
De verschillende constructieonderdelen zijn niet los van elkaar ontworpen; elk onderdeel beïnvloedt de prestaties van aangrenzende onderdelen. Door bijvoorbeeld de lengte van één armsegment te vergroten, wordt het bereik van de robot vergroot, maar veranderen ook de vereiste koppels van het aandrijfsysteem en nemen de belastingen op lagers, assen en gewrichtsbehuizingen.
Voor een succesvol ontwerp van een robotarm is het daarom noodzakelijk dat de mechanische structuur, de krachtoverbrenging en de besturingssystemen als één geïntegreerde technische oplossing worden ontwikkeld.

Mechanische onderdelen van een robotarm
De mechanische onderdelen vormen de fysieke basis van elke robotarm. Hun belangrijkste taak is het opvangen van structurele belastingen, het waarborgen van maatvastheid, het overbrengen van bewegingen tussen de gewrichten en het garanderen van betrouwbaarheid op lange termijn bij continu gebruik.
Terwijl elektronische systemen bepalen hoe een robot beweegt, bepaalt de mechanische constructie of die bewegingen ook na miljoenen bedrijfscycli nog nauwkeurig blijven.
In plaats van elk onderdeel op dezelfde manier te behandelen, verdelen ingenieurs het mechanische systeem doorgaans in verschillende functionele groepen, op basis van de rol die elk onderdeel binnen de armconstructie vervult.
| Mechanisch onderdeel | Primaire functie | Typische ontwerpfocus |
|---|---|---|
| Structurele koppelingen | Aangrenzende verbindingen met elkaar verbinden en externe belastingen opvangen | Licht van gewicht en zeer stijf |
| Gezamenlijke behuizingen | Bevestig en ondersteun de overbrengingsunits | Maatnauwkeurigheid en stijfheid |
| Bevestigingsbeugels | Bevestig motoren, sensoren of hulpmodules | Structurele stabiliteit |
| Schachten | Overbrenging van rotatiekoppel tussen componenten | Hoge concentriciteit en slijtvastheid |
| Lagerconstructies | Lagers positioneren en uitlijning handhaven | Precisietoleranties |
| Afdekkingen en beschermpanelen | Bescherm interne onderdelen tegen stof en stoten | Laag gewicht en onderhoudsvriendelijkheid |
Van deze onderdelen vormen de structurele verbindingen en de gewrichtsbehuizingen vaak het grootste deel van de bewerkte onderdelen in een robotarm. Ze moeten onder dynamische belasting hun stijfheid behouden en tegelijkertijd onnodige massa tot een minimum beperken, waardoor lichtgewicht structurele optimalisatie een van de belangrijkste aspecten is van de ontwerptechniek van robotarmen.
Draaiende onderdelen zoals assen en lagerzittingen vereisen nog strengere fabricagetoleranties, omdat zelfs kleine geometrische afwijkingen trillingen kunnen veroorzaken, de positioneringsnauwkeurigheid kunnen verminderen of de levensduur van de lagers kunnen verkorten.
Montagebeugels en ondersteuningsconstructies zijn er daarentegen op ontworpen om mechanische belastingen gelijkmatig over het geheel te verdelen, waardoor plaatselijke spanningsconcentraties tijdens snelle versnellingen en vertragingen worden voorkomen.
Hoewel deze onderdelen afzonderlijk gezien relatief eenvoudig lijken, zijn ze samen bepalend voor de structurele integriteit, de positioneringsstabiliteit en de levensduur van de robotarm.
Bij hoogwaardige robotsystemen wordt daarom veel nadruk gelegd op het ontwerp van de mechanische onderdelen, nog voordat er ook maar wordt nagedacht over elektronische besturing of software-optimalisatie.

Hoe de onderdelen van een robotarm samenwerken
Een robotarm kan alleen nauwkeurige bewegingen uitvoeren omdat alle onderdelen voortdurend mechanische krachten, bewegingen en feedback met elkaar uitwisselen. Vanaf het moment dat een bewegingscommando wordt gegenereerd totdat de eindeffector zijn doelpositie bereikt, werken de structurele onderdelen, aandrijfeenheden, sensoren en besturingselektronica als één gecoördineerd systeem in plaats van als onafhankelijke modules.
Het proces begint doorgaans wanneer de besturingseenheid het gewenste traject berekent. Vervolgens wekken servomotoren een draaiende beweging op, die via reductiekasten, assen en lagers naar elk scharnierpunt wordt overgebracht.
Terwijl de gewrichten draaien, geven de structurele verbindingen deze bewegingen door aan de gehele arm, waarbij voldoende stijfheid wordt behouden om vervorming onder belasting te weerstaan. Gedurende de gehele beweging houden encoders en sensoren continu de positie, snelheid en het koppel in de gaten en sturen ze realtime feedback naar de besturing, zodat eventuele afwijkingen vrijwel onmiddellijk kunnen worden gecorrigeerd.
Deze interactie leidt tot een gesloten technisch systeem waarin elk subsysteem van invloed is op de algehele prestaties.
| Systeem | Belangrijkste bijdrage |
|---|---|
| Constructieonderdelen | Belastingen opvangen en maatvastheid behouden |
| Aandrijfcomponenten | Mechanische beweging opwekken en overbrengen |
| Lagers en assen | Zorg voor een soepele en nauwkeurige rotatie van de verbinding |
| Sensoren | Zorg voor continue bewegingsfeedback |
| Controller | Coördineert alle bewegingen en compenseert fouten |
| Eindeffector | Voert de laatste productie- of verwerkingstap uit |
Omdat elk subsysteem afhankelijk is van de andere, leidt het verbeteren van één enkel onderdeel zelden tot betere prestaties van de robot. Een uiterst nauwkeurige reductiekast kan een flexibele constructieverbinding niet compenseren, net zoals een geavanceerde besturing de positioneringsfouten die worden veroorzaakt door een slechte uitlijning van de lagers of overmatige constructievervorming niet kan wegwerken.
De moderne robotarmtechniek richt zich daarom op het optimaliseren van het volledige mechanische en besturingssysteem, in plaats van op het maximaliseren van de prestaties van een afzonderlijk onderdeel.
Deze systeembenadering verklaart ook waarom bij de ontwikkeling van robotarmen een nauwe integratie vereist is tussen constructief ontwerp, precisieproductie, assemblageprecisie en bewegingsbesturing.
Alleen wanneer deze disciplines op elkaar worden afgestemd, kan een robotarm consequent de snelheid, herhaalbaarheid en betrouwbaarheid bieden die tegenwoordig van industriële en intelligente robottoepassingen worden verwacht.
Lees meer over onze productiecapaciteiten voor onderdelen van robotarmen , waaronder precisiebewerking, oppervlakteafwerking, en ondersteuning van prototype tot productie voor robotica-toepassingen.

Aandrijf- en bewegingscomponenten
Terwijl de mechanische structuur het skelet van een robotarm vormt, fungeert het aandrijf- en bewegingssysteem als de spieren en gewrichten ervan. Deze onderdelen zorgen voor beweging, brengen koppel over en sturen elke draaibeweging nauwkeurig aan, waardoor de robot zijn eindeffector met opmerkelijke snelheid en herhaalbaarheid kan positioneren.
De prestaties van een robotarm worden daarom niet alleen bepaald door de sterkte van de constructieonderdelen, maar ook door de efficiëntie en precisie van het krachtoverbrengingssysteem.
In tegenstelling tot conventionele machines, die vaak gebruikmaken van eenvoudige draaiassen of lineaire aandrijvingen, vereisen robotarmen een gecoördineerde beweging langs meerdere assen. Elk gewricht moet soepel versnellen, vertragen en tot stilstand komen, terwijl de synchronisatie met aangrenzende gewrichten behouden blijft. Om dit te bereiken, werken meerdere aandrijfcomponenten samen als een geïntegreerd bewegingssysteem.
| Component | Primaire functie | Typische ontwerpprioriteiten |
|---|---|---|
| Servomotor | Levert geregelde rotatiekracht | Hoge koppeldichtheid, snelle respons |
| Harmonische demper | Verlaagt het toerental en verhoogt tegelijkertijd het koppel | Vrijwel geen speling, hoge positioneringsnauwkeurigheid |
| Planetaire tandwielkast | Geeft het koppel efficiënt door | Compact ontwerp, duurzaamheid |
| Lagers | Ondersteuning van roterende assemblages | Lage wrijving, lange levensduur |
| Koppelingen | Draaiende onderdelen met elkaar verbinden | Compensatie van uitlijningsfouten, torsiestijfheid |
| Encoder | Meet de positie en snelheid van het gewricht | Hoge resolutie, realtime feedback |
Elk onderdeel draagt bij aan een andere fase van de beweging van de robot. Servomotoren leveren de initiële aandrijfkracht, terwijl reductiekasten het hoge toerental van de motor omzetten in de beweging met laag toerental en hoog koppel die nodig is voor robotgewrichten.
Lagers ondersteunen draaiende assen met minimale wrijving, waardoor een soepele beweging onder voortdurende dynamische belasting wordt gewaarborgd. Encoders houden de hoekpositie en het toerental continu in de gaten en voorzien de besturingseenheid van de informatie die nodig is om zelfs de kleinste afwijkingen tijdens het bedrijf te corrigeren.
De keuze van de aandrijfcomponenten hangt ook af van de beoogde toepassing van de robot. Bij pick-and-place-robots die op hoge snelheid werken, ligt de nadruk op lichtgewicht aandrijfsystemen en snelle acceleratie, terwijl bij collaboratieve robots de nadruk ligt op soepele bewegingen en veiligheid.
Voor humanoïde robots zijn vaak compacte gewrichtsmodules met een hoog koppel nodig, waarin motoren, reductoren, encoders en behuizingen in één geheel zijn geïntegreerd om de efficiëntie te maximaliseren en tegelijkertijd de afmetingen en het gewicht tot een minimum te beperken.

Elektrische en besturingscomponenten
Mechanische bewegingen alleen maken een robot nog niet intelligent. Elke beweging die een robotarm uitvoert, begint als een digitale opdracht die door het besturingssysteem wordt verwerkt, voordat deze wordt omgezet in een gecoördineerde mechanische handeling.
Elektrische en besturingscomponenten vormen het communicatienetwerk van de robot en verbinden sensoren, actuatoren, veiligheidsvoorzieningen en software tot één geïntegreerd besturingssysteem.
Deze componenten functioneren niet als op zichzelf staande elektronische apparaten, maar wisselen tijdens elke fase van de robotwerking voortdurend informatie uit. Positiegegevens, motorfeedback, krachtmetingen en externe signalen worden binnen milliseconden verzameld, geanalyseerd en omgezet in nauwkeurige besturingsopdrachten.
De elektrische architectuur van een moderne robotarm bestaat doorgaans uit verschillende onderling verbonden subsystemen:
| Subsysteem | Doel |
|---|---|
| Robotbesturing | Voert bewegingsplanning en systeemcoördinatie uit |
| Servoaandrijvingen | Besturingscommando’s omzetten in motoruitvoer |
| Stroomdistributiesysteem | Zorgt voor een stabiele stroomvoorziening naar alle modules |
| Communicatienetwerk | Maakt snelle gegevensuitwisseling tussen componenten mogelijk |
| Veiligheidsmodules | Noodsituaties in de gaten houden en operators beschermen |
| Bedrading en kabelbeheer | Zorg voor stroom- en signaalvoorziening, terwijl de gewrichten vrij kunnen blijven bewegen |
Bij het ontwerp van robotarmen verdient de kabelgeleiding bijzondere aandacht. Elk gewricht draait tijdens het gebruik continu, wat betekent dat kabels herhaaldelijk buigen en draaien moeten kunnen weerstaan zonder dat dit ten koste gaat van de bewegingsvrijheid of de stabiliteit van het signaal.
Ingenieurs maken vaak gebruik van interne kabelgoten, beschermhulzen of holle asconstructies om de betrouwbaarheid te verbeteren en tegelijkertijd een compact uiterlijk te behouden.
Naarmate robotsystemen steeds intelligenter worden, blijven elektrische architecturen zich verder ontwikkelen in de richting van een hogere mate van integratie.
Veel moderne gewrichtsmodules combineren motoraandrijvingen, encoders, sensoren en communicatie-elektronica in compacte eenheden, waardoor de bedradingscomplexiteit wordt verminderd en tegelijkertijd de algehele betrouwbaarheid van het systeem en de onderhoudsefficiëntie worden verbeterd.
Materialen die worden gebruikt voor onderdelen van robotarmen
De materiaalkeuze is een van de meest bepalende beslissingen bij de ontwikkeling van robotarmen, omdat deze rechtstreeks van invloed is op het gewicht, de stijfheid, de slijtvastheid, de complexiteit van de bewerking en de algehele systeemprestaties.
In plaats van voor de gehele assemblage gebruik te maken van één enkel materiaal, kiezen ingenieurs verschillende materialen op basis van de functionele eisen van elk onderdeel.
Zo worden bijvoorbeeld structurele verbindingen doorgaans geoptimaliseerd voor een lichtgewicht constructie om de traagheid tijdens het accelereren te verminderen, terwijl bij assen en lagerverbindingen de nadruk ligt op sterkte, hardheid en maatvastheid bij continue belasting.
Bij beschermhoezen ligt de nadruk daarentegen vaak op corrosiebestendigheid en lagere productiekosten, in plaats van op maximale mechanische sterkte.
De relatie tussen onderdelen en materialen kan als volgt worden samengevat:
| Materiaal | Algemene toepassingen | Waarom deze keuze is gemaakt |
|---|---|---|
| Aluminiumlegeringen | Constructieve verbindingen, behuizingen, bevestigingsbeugels | Licht van gewicht, goed bewerkbaar, corrosiebestendig |
| Roestvrij staal | Assen, bevestigingsmiddelen, lagerverbindingen | Hoge sterkte, slijtvastheid, corrosiebescherming |
| Titaniumlegeringen | Hoogwaardige verbindingen, onderdelen voor de lucht- en ruimtevaart en medische robots | Uitstekende verhouding tussen sterkte en gewicht |
| Technische kunststoffen | Doorvoeringen, kabelgeleiders, beschermkappen | Lage wrijving, elektrische isolatie, lager gewicht |
| Koolstofvezelcomposieten | Lichtgewicht constructie-elementen | Uitzonderlijke stijfheid bij een minimale massa |
De materiaalkeuze hangt zelden uitsluitend af van de mechanische eigenschappen. Productiemethoden, kosten, de gebruiksomgeving, de verwachte levensduur en montage-eisen zijn allemaal van invloed op de uiteindelijke beslissing.
Onderdelen die worden blootgesteld aan herhaalde cyclische belasting moeten een uitstekende vermoeidheidsweerstand hebben, terwijl voor onderdelen die in cleanrooms of medische omgevingen worden gebruikt, mogelijk corrosiebestendige of biocompatibele materialen nodig zijn.
Bij collaboratieve robots en humanoïde systemen is het verminderen van het totale gewicht van de arm vaak een primaire ontwerpdoelstelling, waardoor lichtgewicht legeringen en composietmaterialen steeds belangrijker worden.
Uiteindelijk draait het bij een succesvolle materiaalkeuze om het vinden van een evenwicht tussen prestaties, produceerbaarheid en betrouwbaarheid op lange termijn, en niet om het maximaliseren van één enkele materiaaleigenschap.
Hoe onderdelen voor robotarmen worden vervaardigd
Moderne robotarmen bestaan uit tientallen of zelfs honderden precisieonderdelen, die stuk voor stuk worden vervaardigd met behulp van processen die zijn afgestemd op de geometrie, de tolerantie-eisen en de materiaaleigenschappen van het betreffende onderdeel.
Hoewel de productiemethoden per onderdeel verschillen, volgt de algehele productiewerkstroom een gestructureerd technisch proces dat is ontworpen om maatvastheid en montageprecisie te waarborgen.
Een typische productievolgorde omvat:
| Productiefase | Doel |
|---|---|
| Technisch ontwerp | Bepaal de geometrie, toleranties en functionele eisen |
| Voorbereiding van het materiaal | Grondstoffen selecteren en voorbereiden voor bewerking |
| Precisiebewerking | Complexe constructie- en aandrijfcomponenten vervaardigen |
| Secundaire verwerking | Warmtebehandeling, slijpen, draadsnijden of ontbramen, indien nodig |
| Oppervlakteafwerking | De corrosiebestendigheid, slijtvastheid en het uiterlijk verbeteren |
| Inspectie en controle | Controleer de maatnauwkeurigheid en of aan de kwaliteitsnormen wordt voldaan |
| Eindmontage | Mechanische en elektrische componenten integreren in gezamenlijke modules |
Van deze fasen, precisiebewerking speelt de belangrijkste rol bij de productie van onderdelen voor robotarmen.
Constructieverbindingen, veerbehuizingen, lagerzittingen, motorsteunen en talrijke onderdelen van de transmissie worden doorgaans vervaardigd door middel van CNC-frezen, meerassige bewerking, precisiedraaien, en slijpprocessen om de complexe geometrieën en strakke toleranties te realiseren die vereist zijn voor robotsystemen.
De oppervlakteafwerking is niet louter een esthetische behandeling, maar vormt een essentiële stap op zich.
Processen zoals anodiseren, chemisch vernikkelen, polijsten of het aanbrengen van een harde coating verbeteren de corrosiebestendigheid, verminderen de wrijving, verhogen de oppervlaktehardheid en vergroten de duurzaamheid op lange termijn van cruciale onderdelen die onder voortdurende mechanische belasting staan.
Het productieproces is nog niet voltooid zodra de afzonderlijke onderdelen klaar zijn. Voordat ze naar de eindmontage gaan, moet elk cruciaal onderdeel aan een maatcontrole worden onderworpen om te garanderen dat het goed aansluit op de bijbehorende onderdelen.
Zelfs kleine afwijkingen kunnen zich over de hele robotarm opstapelen, wat uiteindelijk van invloed is op de positioneringsnauwkeurigheid, de soepelheid van de bewegingen en de levensduur.
Van precisiebewerking en oppervlakteafwerking tot inspectie en assemblage: elke fase speelt een belangrijke rol bij de productie van betrouwbare onderdelen voor robotarmen. Lees meer over onze Productiemogelijkheden voor onderdelen van robotarmen en hoe wij robotprojecten ondersteunen, van de ontwikkeling van prototypes tot de productie.
Technische uitdagingen bij de productie van onderdelen voor robotarmen
Bij de productie van onderdelen voor robotarmen komt veel meer kijken dan alleen het bereiken van maatnauwkeurigheid. Moderne robotsystemen vereisen een lichtgewicht constructie, een hoge structurele stijfheid, een lange levensduur en een consistente herhaalbaarheid — allemaal aspecten die aanzienlijke technische eisen stellen aan het ontwerp en de fabricage van de onderdelen.
Veel van deze uitdagingen hangen met elkaar samen. Om het gewicht te verminderen, zijn bijvoorbeeld vaak dunnere wanddiktes of een intensievere materiaalafname nodig, maar beide benaderingen kunnen de structurele stijfheid verminderen of het risico op vervorming tijdens de bewerking vergroten.
Om de dynamische prestaties te verbeteren, zijn wellicht lichtere bewegende onderdelen nodig, maar die onderdelen moeten wel bestand blijven tegen voortdurende cyclische belasting gedurende miljoenen bedrijfscycli.
Bij de productie van onderdelen voor robotarmen komen een aantal technische uitdagingen bijzonder vaak voor:
| Technische uitdaging | Waarom dit belangrijk is |
|---|---|
| Lichtgewicht constructieontwerp | Vermindert de traagheid en zorgt tegelijkertijd voor voldoende stijfheid |
| Bewerking van dunwandige onderdelen | Voorkomt vervorming tijdens precisiebewerking |
| Strakke montagetoleranties | Zorgt voor een nauwkeurige positionering van verbindingen en aandrijfsystemen |
| Thermische stabiliteit | Minimaliseert maatafwijkingen als gevolg van temperatuurschommelingen |
| Dynamisch evenwicht | Vermindert trillingen bij gebruik op hoge snelheid |
| Slijtvastheid | Verlengt de levensduur van draaiende en glijdende onderdelen |
| Oppervlakte-integriteit | Verbetert de prestaties bij vermoeidheid en de assemblagekwaliteit |
Om deze uitdagingen het hoofd te bieden, is een nauwe afstemming tussen het ontwerp van de onderdelen en de productieprocessen vereist. Bij de bewerkingsstrategieën moet rekening worden gehouden met restspanning, de stabiliteit van de opspanning en de snijkrachten om de maatvastheid in lichtgewichtconstructies te waarborgen.
Evenzo optimaliseren ontwerpers vaak de geometrie van de ribben, de wanddikte en de materiaalverdeling om de stijfheid te verbeteren zonder onnodige massa toe te voegen.
Naarmate robotarmen zich steeds verder ontwikkelen in de richting van hogere snelheden, grotere draagvermogens en compactere gewrichtsmodules, volstaat productienauwkeurigheid alleen niet meer.
Succes hangt in toenemende mate af van de integratie van mechanisch ontwerp, materiaalkunde, bewerkingstechnologie en kwaliteitscontrole in een samenhangende productiestrategie die gedurende de gehele levensduur van de robot betrouwbare prestaties kan garanderen.
Kwaliteitseisen voor onderdelen van robotarmen
Nauwkeurigheid is een van de kenmerkende eigenschappen van elke moderne robotarm. Of een robot nu consumentenelektronica assembleert, auto-onderdelen last of assisteert bij minimaal invasieve chirurgie: zijn prestaties hangen uiteindelijk af van de consistentie en kwaliteit van de onderdelen waaruit hij is opgebouwd.
In tegenstelling tot conventionele mechanische producten moeten de onderdelen van een robotarm als één compleet precisiesysteem samenwerken. Kleine maatafwijkingen die bij algemene machines nog aanvaardbaar kunnen zijn, kunnen zich over meerdere gewrichten en overbrengingsfasen heen opstapelen, wat kan leiden tot positioneringsfouten, trillingen, verhoogde slijtage of een kortere levensduur.
Om deze reden beoordelen fabrikanten de onderdelen van robotarmen aan de hand van een reeks kwaliteitseisen die veel verder gaan dan louter maatcontrole.
Enkele van de belangrijkste kwaliteitskenmerken zijn onder meer:
| Kwaliteitseis | Waarom dit belangrijk is |
|---|---|
| Dimensionale nauwkeurigheid | Zorgt voor een correcte passing tussen de op elkaar aansluitende onderdelen en beperkt montagefouten tot een minimum. |
| Geometrische toleranties (GD&T) | Zorgt ervoor dat de concentriciteit, haaksheid, vlakheid en uitlijning in het gehele mechanische systeem behouden blijven. |
| Afwerking oppervlak | Vermindert wrijving, verbetert de prestaties van lagers en verhoogt de weerstand tegen vermoeidheidsbreuken. |
| Materiaalintegriteit | Bevestigt dat de mechanische eigenschappen na bewerking en warmtebehandeling onveranderd blijven. |
| Compatibiliteit met de assemblage | Zorgt ervoor dat onderdelen tijdens de montage soepel in elkaar passen zonder dat er al te veel moet worden bijgesteld. |
| Structurele betrouwbaarheid | Zorgt ervoor dat de robotarm bestand is tegen herhaalde belasting gedurende miljoenen bedrijfscycli. |
Kwaliteitscontrole is gedurende het gehele productieproces even belangrijk. Kritische afmetingen worden doorgaans in verschillende fasen gemeten, en niet pas na de laatste bewerking, waardoor fabrikanten afwijkingen kunnen opsporen voordat deze gevolgen hebben voor de volgende productiestappen.
Functionele inspecties, controle van de montage en betrouwbaarheidstests op lange termijn zorgen er bovendien voor dat de voltooide componenten naar behoren functioneren zodra ze in het complete robotsysteem zijn geïntegreerd.
Bij hoogwaardige robotarmen wordt kwaliteit niet bepaald door één enkel inspectieresultaat. Kwaliteit wordt bereikt door middel van consistente technische werkwijzen, gecontroleerde productieprocessen en grondige controles, van grondstof tot eindassemblage.

Toepassingen van onderdelen voor robotarmen
Hoewel de basisopbouw van een robotarm grotendeels hetzelfde blijft, zijn de onderdelen die in verschillende robotsystemen worden gebruikt vaak geoptimaliseerd om aan zeer uiteenlopende operationele eisen te voldoen.
Factoren zoals het laadvermogen, de werksnelheid, de omgevingsomstandigheden en de vereiste nauwkeurigheid zijn allemaal van invloed op het ontwerp, de materiaalkeuze en de productiemethoden van de afzonderlijke onderdelen.
De volgende voorbeelden laten zien hoe onderdelen van robotarmen worden aangepast voor de belangrijkste toepassingen op het gebied van robotica.
| Aanvraag | Typische vereisten | Typische componenten |
|---|---|---|
| Industriële productie | Hoog laadvermogen, continu gebruik, lange levensduur | Constructieve verbindingen, robuuste koppelingsbehuizingen, precisieassen |
| Collaboratieve robots (Cobots) | Lichtgewicht constructie, veilige interactie met mensen | Compacte verbindingsmodules, lichtgewicht aluminium constructies, geïntegreerde sensoren |
| Humanoïde robots | Grote flexibiliteit, compacte verbindingen, gewichtsbesparing | Modulaire aandrijvingen, lichtgewicht schakels, miniatuuronderdelen voor aandrijfsystemen |
| Medische robotica | Ultrahoge precisie, schone werkomgeving | Nauwkeurig bewerkte behuizingen, roestvrijstalen assen, biocompatibele onderdelen |
| Magazijn & Logistiek | Snelle, herhaalde bewegingen, energie-efficiëntie | Lichtgewicht frames, duurzame lagers, compacte aandrijfeenheden |
| Inspectie- en laboratoriumrobots | Soepele beweging en positioneringsnauwkeurigheid | Nauwkeurige geleidingsconstructies, compacte aandrijvingen, trillingsbestendige assemblages |
Ondanks deze verschillen blijven de technische prioriteiten in alle sectoren opvallend vergelijkbaar. Elke robotarm moet zijn structurele stijfheid behouden en tegelijkertijd het gewicht tot een minimum beperken, bewegingen nauwkeurig doorgeven via meerdere gewrichten en betrouwbaar functioneren bij continue cycli.
Naarmate robotica steeds meer voet aan de grond krijgt in de gezondheidszorg, de logistiek, de landbouw en de consumentensector, ontwikkelen fabrikanten in toenemende mate gespecialiseerde onderdelen die zijn afgestemd op elke specifieke gebruiksomgeving.
Toekomstige trends op het gebied van onderdelen voor robotarmen
Naarmate de robottechnologie zich verder ontwikkelt, worden de onderdelen van robotarmen lichter, compacter en steeds meer geïntegreerd.
Bij moderne robotontwerpen ligt de nadruk steeds meer op het verminderen van de bewegende massa met behoud van de structurele stijfheid. Dit leidt tot een toenemend gebruik van hoogwaardige aluminiumlegeringen, titanium, composietmaterialen en geïntegreerde gewrichtsmodules waarin motoren, reductoren, encoders en sensoren zijn samengevoegd tot één compacte eenheid.
Deze innovaties verbeteren de bewegingsefficiëntie, verlagen het energieverbruik en vereenvoudigen de systeemintegratie bij industriële, collaboratieve en humanoïde robots.
Tegelijkertijd maken de vorderingen op het gebied van precisieproductie het mogelijk om complexere onderdelen te produceren met strengere toleranties en een grotere consistentie.
Meerassige CNC-bewerking, geautomatiseerde inspectie, digitale kwaliteitscontrole en intelligente productietechnologieën maken het mogelijk om onderdelen voor robotarmen te produceren die een grotere nauwkeurigheid, betrouwbaarheid en prestaties op lange termijn bieden.
Naarmate de robotica zich steeds verder uitbreidt naar nieuwe sectoren, zullen het ontwerp en de productie van componenten belangrijke drijfveren blijven voor toekomstige innovaties op het gebied van robotica.
Veelgestelde vragen
Wat zijn de belangrijkste onderdelen van een robotarm?
Een typische robotarm bestaat uit constructieonderdelen, aandrijf- en bewegingscomponenten, elektrische en besturingssystemen, sensoren en een eindeffector. Samen zorgen deze elementen ervoor dat de robot nauwkeurige en herhaalbare bewegingen kan uitvoeren.
Wat is het belangrijkste mechanische onderdeel van een robotarm?
Er is niet één onderdeel dat het allerbelangrijkste is, omdat elk onderdeel bijdraagt aan de algehele prestaties. Structurele verbindingen zorgen voor stijfheid, koppelingsbehuizingen ondersteunen de aandrijfsystemen, assen brengen het koppel over en lagers zorgen voor een soepele beweging. De nauwkeurigheid van de robot hangt af van de manier waarop al deze onderdelen samenwerken.
Welke materialen worden doorgaans gebruikt voor onderdelen van robotarmen?
Onderdelen voor robotarmen worden doorgaans vervaardigd uit aluminiumlegeringen, roestvrij staal, titaniumlegeringen, technische kunststoffen en koolstofvezelcomposieten. De materiaalkeuze hangt af van factoren zoals sterkte, gewicht, slijtvastheid, corrosiebestendigheid en productie-eisen.
Hoe worden onderdelen voor robotarmen vervaardigd?
De meeste precisieonderdelen worden vervaardigd met behulp van CNC-bewerking, meerassig frezen, precisiedraaien, slijpen en andere geavanceerde productieprocessen. Afhankelijk van de toepassing worden er ook aanvullende bewerkingen uitgevoerd, zoals warmtebehandeling, oppervlakteafwerking, inspectie en assemblage, voordat de onderdelen in de complete robotarm worden geïntegreerd.
Waarom is een lichtgewicht ontwerp belangrijk voor robotarmen?
Door het gewicht van bewegende onderdelen te verminderen, wordt de traagheid verkleind, worden de acceleratie en de energie-efficiëntie verbeterd en wordt de belasting op motoren en aandrijfsystemen verminderd. Lichtgewicht ontwerpen dragen ook bij aan betere algemene dynamische prestaties, zonder dat dit ten koste gaat van de structurele sterkte.
Wat zijn de grootste uitdagingen bij de productie van onderdelen voor robotarmen?
Veelvoorkomende uitdagingen zijn onder meer het verspanen van dunwandige constructies zonder vervorming, het handhaven van nauwe geometrische toleranties, het bereiken van een consistente oppervlaktekwaliteit, het waarborgen van een nauwkeurige montage en het vinden van een evenwicht tussen een lichtgewicht constructie en voldoende structurele stijfheid.
Hoe wordt de kwaliteit van de onderdelen van een robotarm gecontroleerd?
De kwaliteit wordt doorgaans gecontroleerd door middel van maatcontrole, het meten van geometrische toleranties (GD&T), beoordeling van de oppervlakteafwerking, materiaalcontrole, montagetests en functionele validatie. Kritieke onderdelen kunnen bovendien worden onderworpen aan vermoeidheids- of duurzaamheidstests om de betrouwbaarheid op lange termijn te waarborgen.
Waarom is precisie zo belangrijk bij de productie van robotarmen?
Elk scharnierpunt in een robotarm draagt bij aan de uiteindelijke positioneringsnauwkeurigheid van de robot. Zelfs zeer kleine afwijkingen in afzonderlijke onderdelen kunnen zich door het hele mechanische systeem heen opstapelen, wat van invloed is op de herhaalbaarheid, de soepelheid van de bewegingen en de algehele prestaties. Een hoge fabricagenauwkeurigheid is daarom essentieel om een betrouwbare en consistente werking van de robot te garanderen.