Ein Roboterarm ist weit mehr als nur eine Ansammlung von Metallteilen, die durch Motoren miteinander verbunden sind. Er ist ein hochintegriertes mechanisches System, das Strukturkomponenten, Bewegungsübertragung, elektronische Steuerung und Feinmechanik vereint, um präzise, wiederholbare Bewegungen in anspruchsvollen industriellen Umgebungen auszuführen.
Ob bei der Montage elektronischer Geräte, beim Schweißen von Fahrzeugkarosserien, beim Handling von Halbleiterwafern oder als Unterstützung in der Roboterchirurgie – jeder Roboterarm basiert auf einer sorgfältig konzipierten Kombination von Komponenten, die mit außergewöhnlicher Präzision zusammenwirken. Jedes Strukturglied, jedes Gelenkmodul, jedes Lager, jedes Gehäuse und jeder Antriebsmechanismus trägt zur Tragkraft, Positioniergenauigkeit, Bewegungsgeschwindigkeit und langfristigen Zuverlässigkeit des Roboters bei.
In diesem Leitfaden werden die wichtigsten Komponenten eines modernen Roboterarms, ihr Zusammenspiel, die technischen Prinzipien hinter ihrer Konstruktion sowie die fertigungstechnischen Aspekte erläutert, die bei der Herstellung leistungsstarker Robotersysteme zu berücksichtigen sind.
Was sind die Komponenten eines Roboterarms?
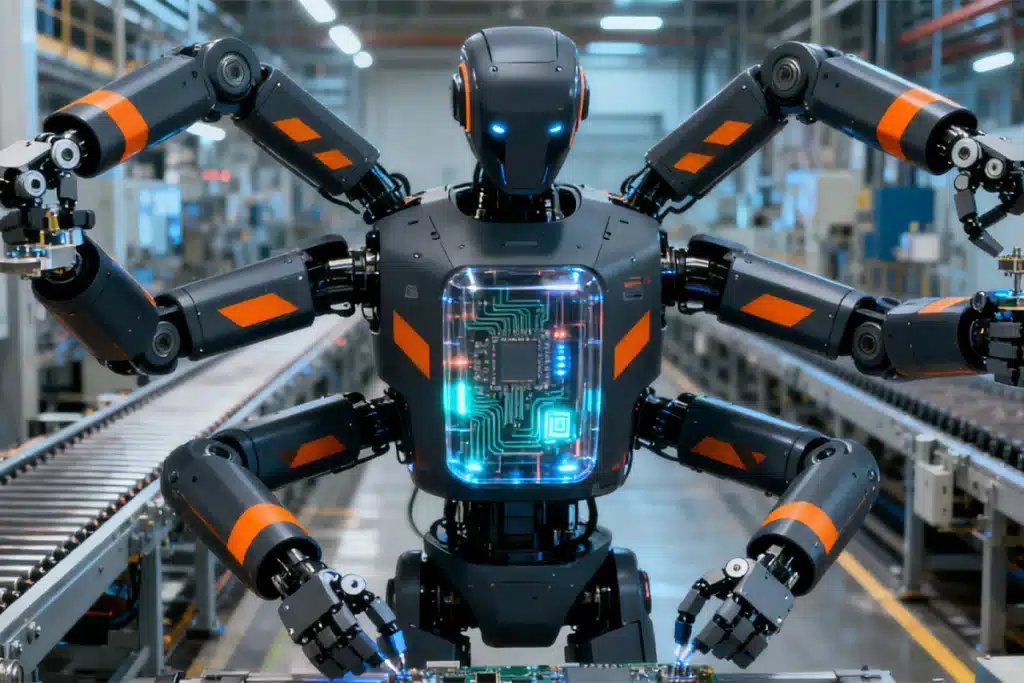
Roboterarmkomponenten sind die einzelnen mechanischen, Antriebs- und Steuerungselemente, die zusammen die Gelenkstruktur bilden, die für die Bewegung eines Roboters verantwortlich ist. Diese Komponenten fungieren nicht als eigenständige Teile, sondern arbeiten als integriertes System, in dem strukturelle Festigkeit, Bewegungssteuerung, Sensorik und Präzisionsfertigung gemeinsam zur Gesamtleistung des Roboters beitragen.
Obwohl sich die genaue Konfiguration bei Industrierobotern, kollaborativen Robotern, humanoiden Robotern und medizinischen Robotersystemen unterscheidet, weisen die meisten Roboterarme eine gemeinsame Architektur auf. Ein typischer Roboterarm besteht aus einer starren Tragkonstruktion, mehreren Dreh- oder Lineargelenken, Bewegungsübertragungsvorrichtungen, elektrischen Bauteilen und Sensoren sowie einem Endeffektor, der die gewünschte Aufgabe ausführt.
Allgemein lassen sich die Komponenten eines Roboterarms in mehrere Hauptkategorien einteilen:
| Komponentenkategorie | Hauptzweck |
|---|---|
| Bauteile | Bildet das mechanische Gerüst und nimmt äußere Belastungen auf |
| Bewegungs- und Antriebskomponenten | Bewegung über jedes Gelenk erzeugen und weiterleiten |
| Elektro- und Steuerungskomponenten | Koordination von Bewegung, Kommunikation und Stromverteilung |
| Sensoren und Rückmeldegeräte | Position, Kraft, Geschwindigkeit und Umgebungsbedingungen überwachen |
| Endeffektor | Direkt mit Werkstücken oder Betriebsumgebungen interagieren |
Jede Kategorie spielt eine andere Rolle, doch keine davon kann für sich allein effektiv funktionieren. Eine leichte Armkonstruktion kann ohne eine starre Gelenkbaugruppe keine hohe Positioniergenauigkeit erreichen, während ein fortschrittliches Servosystem keine gleichmäßigen Bewegungen liefern kann, wenn die mechanischen Komponenten unter übermäßigem Spiel oder einer schlechten Ausrichtung leiden.
Die Gesamtleistung eines Roboterarms hängt daher nicht von einer einzelnen Komponente ab, sondern davon, wie gut jedes Teilsystem so konzipiert wurde, dass es mit den anderen zusammenarbeitet.
Aufbau und kinematische Auslegung eines Roboterarms
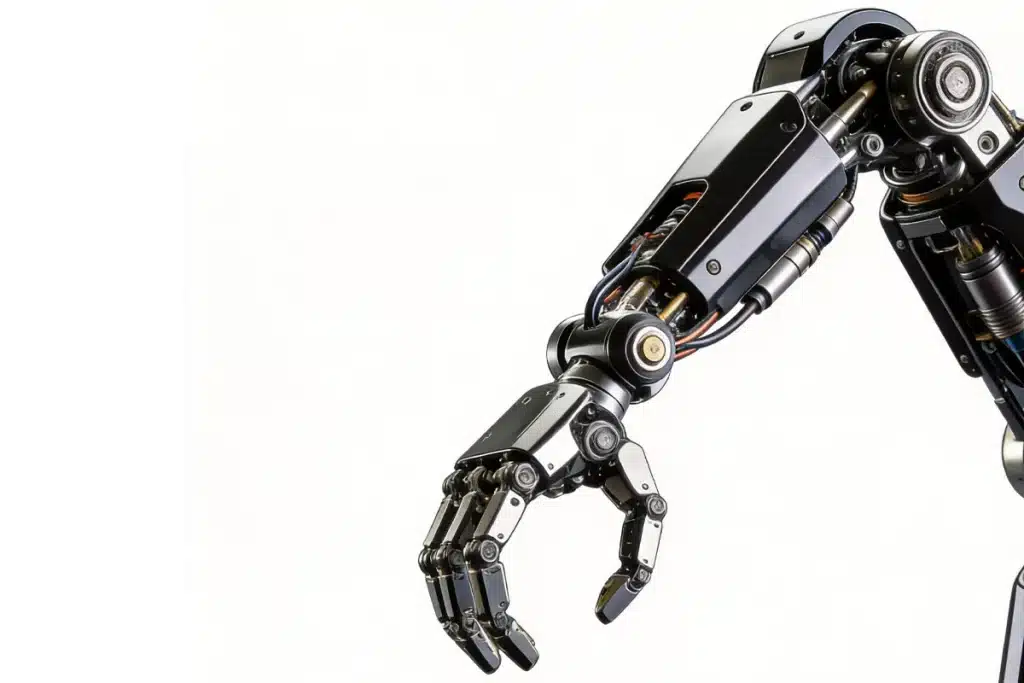
Im Gegensatz zu herkömmlichen Maschinen ist ein Roboterarm als gelenkige kinematische Kette konstruiert, die Bewegungen ähnlich denen eines menschlichen Arms nachbilden kann. Anstatt sich auf einen einzigen Bewegungsmechanismus zu stützen, unterteilt der Roboterarm komplexe Bewegungen in mehrere unabhängige Gelenke, wodurch er innerhalb seines Arbeitsbereichs verschiedene Positionen und Ausrichtungen einnehmen kann.
Die meisten Industrieroboterarme bestehen aus einer Abfolge miteinander verbundener Strukturabschnitte, die mit einem starren Sockel beginnen, sich über mehrere Drehgelenke erstrecken und schließlich am Handgelenk und an der Werkzeugschnittstelle enden. Jeder Abschnitt ermöglicht einen bestimmten Bewegungsumfang und trägt gleichzeitig das Gewicht sowie die dynamischen Belastungen, die von den nachgeschalteten Komponenten erzeugt werden.
Ein vereinfachter Roboterarm besteht in der Regel aus folgenden Komponenten:
| Abteilung für Bauwesen | Primäre Funktion |
|---|---|
| Basis | Trägt den gesamten Roboter und bietet eine stabile Befestigungsplattform |
| Schulter | Erzeugt die primäre Hebebewegung und trägt die höchsten strukturellen Lasten |
| Oberarm | Erweitert die Reichweite des Roboters bei gleichbleibender Steifigkeit |
| Ellbogen | Erhöht die Flexibilität des Arbeitsbereichs durch die Einführung einer zusätzlichen Drehachse |
| Unterarm | Leitet die Bewegung in Richtung Handgelenk weiter und reduziert gleichzeitig unnötiges Gewicht |
| Handgelenk | Ermöglicht eine feine Ausrichtung des Endeffektors |
| Werkzeugflansch | Verbindet den Roboterarm mit Greifern, Schweißbrennern, Saugnäpfen oder anderen Werkzeugen |
Die Anordnung dieser Abschnitte bestimmt die kinematischen Eigenschaften des Roboters, darunter seinen erreichbaren Arbeitsbereich, seine Tragkraft, seine Geschwindigkeit und seine Bewegungsflexibilität. Moderne sechsachsige Industrieroboter vereinen strukturelle Steifigkeit mit einer Leichtbauweise, sodass sich der Arm schnell bewegen kann, ohne dass dabei die Positioniergenauigkeit beeinträchtigt wird.
Bei humanoiden Robotern und kollaborativen Robotern werden bei der konstruktiven Gestaltung auch Kompaktheit, Energieeffizienz und die sichere Interaktion mit in der Nähe befindlichen Bedienern berücksichtigt.
Die einzelnen Bauteile werden nicht unabhängig voneinander konstruiert, sondern jedes einzelne beeinflusst die Leistung der benachbarten Komponenten. Wird beispielsweise die Länge eines Armsegments vergrößert, erweitert sich zwar die Reichweite des Roboters, doch ändern sich dadurch auch die Drehmomentanforderungen an das Antriebssystem, und die auf Lager, Wellen und Gelenkgehäuse.
Für eine erfolgreiche Konstruktion eines Roboterarms müssen daher die mechanische Struktur, die Kraftübertragung und die Steuerungssysteme als einheitliche technische Lösung entwickelt werden.

Mechanische Komponenten eines Roboterarms
Die mechanischen Komponenten bilden die physikalische Grundlage jedes Roboterarms. Ihre Hauptaufgabe besteht darin, strukturelle Belastungen aufzunehmen, die Formstabilität zu gewährleisten, Bewegungen zwischen den Gelenken zu übertragen und die langfristige Zuverlässigkeit im Dauerbetrieb sicherzustellen.
Während elektronische Systeme bestimmen, wie sich ein Roboter bewegt, entscheidet die mechanische Konstruktion darüber, ob diese Bewegungen auch nach Millionen von Betriebszyklen noch präzise bleiben.
Anstatt jedes Teil gleich zu behandeln, unterteilen Ingenieure das mechanische System in der Regel in mehrere Funktionsgruppen, je nachdem, welche Rolle die einzelnen Komponenten innerhalb der Armbaugruppe spielen.
| Mechanisches Bauteil | Primäre Funktion | Typische Schwerpunkte bei der Gestaltung |
|---|---|---|
| Strukturelle Verknüpfungen | Benachbarte Fugen verbinden und äußere Lasten aufnehmen | Leicht und hochsteif |
| Gelenkgehäuse | Übertragungsbaugruppen umschließen und stützen | Maßgenauigkeit und Steifigkeit |
| Befestigungshalterungen | Motoren, Sensoren oder Zusatzmodule sichern | Statik |
| Schächte | Übertragung des Drehmoments zwischen Bauteilen | Hohe Rundlaufgenauigkeit und Verschleißfestigkeit |
| Lagersitze | Lager ausrichten und die Ausrichtung beibehalten | Präzisionstoleranzen |
| Abdeckungen und Schutzplatten | Schützen Sie die inneren Baugruppen vor Staub und Stößen | Geringes Gewicht und Wartungsfreundlichkeit |
Unter diesen Komponenten machen Strukturverbindungen und Gelenkgehäuse oft den größten Anteil der bearbeiteten Teile innerhalb eines Roboterarms aus. Sie müssen unter dynamischer Belastung steif bleiben und gleichzeitig unnötige Masse minimieren, weshalb die Optimierung der Leichtbauweise einer der wichtigsten Aspekte bei der Konstruktion von Roboterarmen ist.
Rotierende Bauteile wie Wellen und Lagersitze erfordern noch engere Fertigungstoleranzen, da bereits geringfügige geometrische Abweichungen zu Schwingungen führen, die Positioniergenauigkeit beeinträchtigen oder die Lebensdauer der Lager verkürzen können.
Befestigungshalterungen und Tragkonstruktionen sind hingegen so ausgelegt, dass sie mechanische Belastungen gleichmäßig auf die gesamte Baugruppe verteilen und so lokale Spannungskonzentrationen bei schnellen Beschleunigungs- und Verzögerungsvorgängen verhindern.
Auch wenn diese Teile für sich genommen relativ einfach erscheinen, bestimmen sie in ihrer Gesamtheit die strukturelle Integrität, die Positionierungsstabilität und die Lebensdauer des Roboterarms.
Bei Hochleistungsrobotersystemen wird daher großer Wert auf die Konstruktion der mechanischen Komponenten gelegt, bevor überhaupt an die elektronische Steuerung oder die Softwareoptimierung gedacht wird.

Wie die Komponenten eines Roboterarms zusammenwirken
Ein Roboterarm kann nur deshalb präzise Bewegungen ausführen, weil alle Komponenten kontinuierlich mechanische Kräfte, Bewegungen und Rückmeldungen untereinander austauschen. Vom Zeitpunkt der Erzeugung eines Bewegungsbefehls bis zum Erreichen der Zielposition durch den Endeffektor arbeiten Strukturkomponenten, Antriebsbaugruppen, Sensoren und Steuerelektronik als ein koordiniertes System und nicht als unabhängige Module.
Der Prozess beginnt in der Regel damit, dass die Steuerung die gewünschte Bewegungsbahn berechnet. Anschließend erzeugen Servomotoren eine Drehbewegung, die über Getriebe, Wellen und Lager auf die einzelnen Gelenke übertragen wird.
Während sich die Gelenke drehen, übertragen die strukturellen Verbindungen diese Bewegungen auf den gesamten Arm und gewährleisten dabei gleichzeitig eine ausreichende Steifigkeit, um einer Verformung unter Last standzuhalten. Während der gesamten Bewegung überwachen Encoder und Sensoren kontinuierlich Position, Geschwindigkeit und Drehmoment und senden Echtzeit-Rückmeldungen an die Steuerung, sodass etwaige Abweichungen nahezu sofort korrigiert werden können.
Diese Wechselwirkung schafft ein geschlossenes technisches System, in dem jedes Teilsystem die Gesamtleistung beeinflusst.
| System | Hauptbeitrag |
|---|---|
| Bauteile | Lasten aufnehmen und Formstabilität gewährleisten |
| Antriebskomponenten | Mechanische Bewegung erzeugen und übertragen |
| Lager und Wellen | Sorgen Sie für eine reibungslose und präzise Drehung des Gelenks |
| Sensoren | Kontinuierliches Bewegungsfeedback bereitstellen |
| Steuergerät | Koordiniert alle Bewegungen und gleicht Fehler aus |
| Endeffektor | Führt die abschließende Fertigungs- oder Bearbeitungsaufgabe aus |
Da jedes Teilsystem von den anderen abhängt, führt die Verbesserung einer einzelnen Komponente selten zu einer besseren Roboterleistung. Ein hochpräzises Getriebe kann ein flexibles Strukturglied nicht ausgleichen, genauso wenig wie eine fortschrittliche Steuerung Positionierungsfehler beseitigen kann, die durch eine schlechte Lagerausrichtung oder übermäßige Strukturverformungen verursacht werden.
Die moderne Roboterarmtechnik konzentriert sich daher eher auf die Optimierung des gesamten mechanischen Systems und des Steuerungssystems als auf die Maximierung der Leistung einzelner Komponenten.
Dieser systemorientierte Ansatz erklärt auch, warum die Entwicklung von Roboterarmen eine enge Verzahnung von Konstruktionsdesign, Präzisionsfertigung, Montagegenauigkeit und Bewegungssteuerung erfordert.
Nur wenn diese Disziplinen gemeinsam weiterentwickelt werden, kann ein Roboterarm die Geschwindigkeit, Wiederholgenauigkeit und Zuverlässigkeit bieten, die in den heutigen industriellen und intelligenten Roboteranwendungen erwartet werden.
Erfahren Sie mehr über unsere Fertigungskapazitäten für Roboterarmkomponenten , darunter Präzisionsbearbeitung, Oberflächenveredelung, sowie Unterstützung von der Prototypenentwicklung bis zur Serienfertigung für Roboteranwendungen.

Antriebs- und Bewegungskomponenten
Während die mechanische Struktur das Gerüst eines Roboterarms bildet, fungieren das Antriebs- und Bewegungssystem als dessen Muskeln und Gelenke. Diese Komponenten erzeugen Bewegung, übertragen Drehmoment und steuern jede Drehbewegung präzise, sodass der Roboter seinen Endeffektor mit bemerkenswerter Geschwindigkeit und Wiederholgenauigkeit positionieren kann.
Die Leistungsfähigkeit eines Roboterarms hängt daher nicht nur von der Festigkeit seiner Bauteile ab, sondern auch von der Effizienz und Präzision seines Bewegungsübertragungssystems.
Im Gegensatz zu herkömmlichen Maschinen, die häufig auf einfache Drehwellen oder Linearantriebe zurückgreifen, erfordern Roboterarme koordinierte mehrachsige Bewegungen. Jedes Gelenk muss sanft beschleunigen, abbremsen und anhalten, während die Synchronisation mit den benachbarten Gelenken aufrechterhalten wird. Um dies zu erreichen, arbeiten mehrere Antriebskomponenten als integriertes Bewegungssystem zusammen.
| Komponente | Primäre Funktion | Typische Prioritäten bei der Konzeption |
|---|---|---|
| Servomotor | Erzeugt kontrollierte Drehkraft | Hohe Drehmomentdichte, schnelles Ansprechverhalten |
| Oberschwingungsreduzierer | Verringert die Drehzahl und erhöht gleichzeitig das Drehmoment | Nahezu kein Spiel, hohe Positioniergenauigkeit |
| Planetengetriebe | Überträgt das Drehmoment effizient | Kompakte Bauweise, Langlebigkeit |
| Lager | Lagerung von rotierenden Baugruppen | Geringe Reibung, lange Lebensdauer |
| Kupplungen | Drehende Bauteile verbinden | Ausgleich von Fluchtungsfehlern, Torsionssteifigkeit |
| Encoder | Misst die Gelenkposition und -geschwindigkeit | Hohe Auflösung, Echtzeit-Rückmeldung |
Jede Komponente trägt zu einer anderen Phase der Bewegung des Roboters bei. Servomotoren erzeugen die anfängliche Antriebskraft, während Getriebe die hohe Drehzahl des Motors in die für Robotergelenke erforderliche Bewegung mit niedriger Drehzahl und hohem Drehmoment umwandeln.
Lager stützen rotierende Wellen mit minimaler Reibung ab und gewährleisten so eine gleichmäßige Bewegung unter ständiger dynamischer Belastung. Drehgeber überwachen kontinuierlich die Winkelposition und die Drehzahl und liefern der Steuerung die erforderlichen Informationen, um selbst kleinste Abweichungen während des Betriebs auszugleichen.
Die Auswahl der Antriebskomponenten hängt zudem vom jeweiligen Einsatzzweck des Roboters ab. Bei Hochgeschwindigkeits-Bestückungsrobotern stehen leichte Antriebssysteme und schnelle Beschleunigung im Vordergrund, während bei kollaborativen Robotern der Schwerpunkt auf sanften Bewegungen und Sicherheit liegt.
Humanoide Roboter benötigen häufig kompakte Gelenkmodule mit hohem Drehmoment, bei denen Motoren, Getriebe, Encoder und Gehäuse in einer einzigen Baugruppe integriert sind, um die Effizienz zu maximieren und gleichzeitig Größe und Gewicht zu minimieren.

Elektro- und Steuerungskomponenten
Mechanische Bewegungen allein machen einen Roboter noch nicht intelligent. Jede von einem Roboterarm ausgeführte Bewegung beginnt als digitaler Befehl, der vom Steuerungssystem verarbeitet wird, bevor er in eine koordinierte mechanische Aktion umgesetzt wird.
Elektrische und Steuerungskomponenten bilden das Kommunikationsnetzwerk des Roboters und verbinden Sensoren, Aktoren, Sicherheitseinrichtungen und Software zu einem einheitlichen Betriebssystem.
Anstatt als isolierte elektronische Geräte zu fungieren, tauschen diese Komponenten in jeder Phase des Roboterbetriebs kontinuierlich Informationen aus. Positionsdaten, Motorrückmeldungen, Kraftmesswerte und externe Signale werden erfasst, analysiert und innerhalb von Millisekunden in präzise Steuerbefehle umgewandelt.
Die elektrische Architektur eines modernen Roboterarms besteht in der Regel aus mehreren miteinander verbundenen Teilsystemen:
| Teilsystem | Zweck |
|---|---|
| Robotersteuerung | Führt die Bewegungsplanung und die Systemkoordination durch |
| Servoantriebe | Steuerbefehle in Motorausgangssignale umwandeln |
| Stromverteilungssystem | Versorgt alle Module mit stabiler elektrischer Energie |
| Kommunikationsnetzwerk | Ermöglicht einen schnellen Datenaustausch zwischen Komponenten |
| Sicherheitsmodule | Notfallsituationen überwachen und das Bedienpersonal schützen |
| Verkabelung und Kabelmanagement | Strom und Signale übertragen und gleichzeitig eine kontinuierliche Bewegung des Gelenks ermöglichen |
Bei der Konstruktion von Roboterarmen verdient die Kabelführung besondere Beachtung. Jedes Gelenk dreht sich während des Betriebs kontinuierlich, was bedeutet, dass die Kabel wiederholten Biegungen und Verdrehungen standhalten müssen, ohne die Bewegung oder die Signalstabilität zu beeinträchtigen.
Ingenieure integrieren häufig interne Kabelkanäle, Schutzhülsen oder Hohlwellenkonstruktionen, um die Zuverlässigkeit zu verbessern und gleichzeitig ein kompaktes äußeres Erscheinungsbild zu bewahren.
Da Robotersysteme immer intelligenter werden, entwickeln sich die elektrischen Architekturen weiter in Richtung einer höheren Integration.
Viele moderne Gelenkmodule vereinen Motortreiber, Encoder, Sensoren und Kommunikationselektronik in kompakten Baugruppen, wodurch sich der Verdrahtungsaufwand verringert und gleichzeitig die Zuverlässigkeit des Gesamtsystems sowie die Wartungseffizienz verbessert werden.
Für Roboterarmkomponenten verwendete Werkstoffe
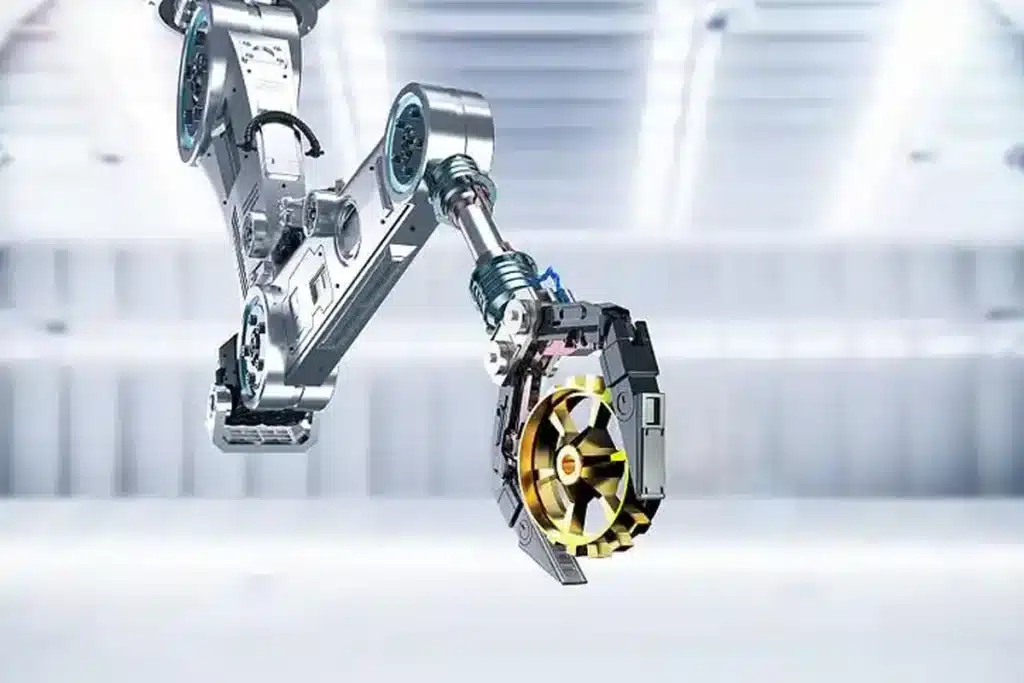
Die Materialauswahl ist eine der entscheidenden Entscheidungen bei der Konstruktion von Roboterarmen, da sie sich unmittelbar auf Gewicht, Steifigkeit, Verschleißfestigkeit, Bearbeitungsaufwand und die Gesamtleistung des Systems auswirkt.
Anstatt sich bei der gesamten Baugruppe auf ein einziges Material zu beschränken, wählen die Ingenieure je nach den funktionalen Anforderungen der einzelnen Komponenten unterschiedliche Materialien aus.
So werden beispielsweise Strukturverbindungen in der Regel im Hinblick auf eine leichte Bauweise optimiert, um die Trägheit bei der Beschleunigung zu verringern, während bei Wellen und Lageranschlüssen Festigkeit, Härte und Maßhaltigkeit unter Dauerbelastung im Vordergrund stehen.
Bei Schutzabdeckungen hingegen stehen häufig Korrosionsbeständigkeit und geringere Herstellungskosten im Vordergrund und nicht die maximale mechanische Festigkeit.
Die Beziehung zwischen Bauteilen und Werkstoffen lässt sich wie folgt zusammenfassen:
| Material | Gemeinsame Anwendungen | Warum es ausgewählt wurde |
|---|---|---|
| Aluminiumlegierungen | Konstruktionsverbindungen, Gehäuse, Befestigungswinkel | Geringes Gewicht, gute Bearbeitbarkeit, Korrosionsbeständigkeit |
| Rostfreier Stahl | Wellen, Befestigungselemente, Lagerschnittstellen | Hohe Festigkeit, Verschleißfestigkeit, Korrosionsschutz |
| Titanlegierungen | Hochleistungsgelenke, Komponenten für die Luft- und Raumfahrt sowie für medizinische Roboter | Hervorragendes Verhältnis von Festigkeit zu Gewicht |
| Technische Kunststoffe | Buchsen, Kabelführungen, Schutzabdeckungen | Geringe Reibung, elektrische Isolierung, geringeres Gewicht |
| Kohlefaserverbundwerkstoffe | Leichtbau-Bauteile | Außergewöhnliche Steifigkeit bei minimaler Masse |
Die Materialauswahl hängt selten allein von den mechanischen Eigenschaften ab. Auch Fertigungsverfahren, Kosten, Einsatzumgebung, erwartete Lebensdauer und Montageanforderungen beeinflussen die endgültige Entscheidung.
Bauteile, die wiederholten zyklischen Belastungen ausgesetzt sind, erfordern eine hervorragende Ermüdungsfestigkeit, während für Teile, die in Reinräumen oder medizinischen Umgebungen zum Einsatz kommen, möglicherweise korrosionsbeständige oder biokompatible Werkstoffe erforderlich sind.
Bei kollaborativen Robotern und humanoiden Systemen wird die Reduzierung des Gesamtgewichts des Arms oft zu einem vorrangigen Konstruktionsziel, wodurch Leichtmetalllegierungen und Verbundwerkstoffe zunehmend an Bedeutung gewinnen.
Letztendlich geht es bei einer erfolgreichen Materialauswahl darum, ein Gleichgewicht zwischen Leistung, Herstellbarkeit und langfristiger Zuverlässigkeit herzustellen, anstatt eine einzelne Materialeigenschaft zu maximieren.
Wie die Komponenten von Roboterarmen hergestellt werden
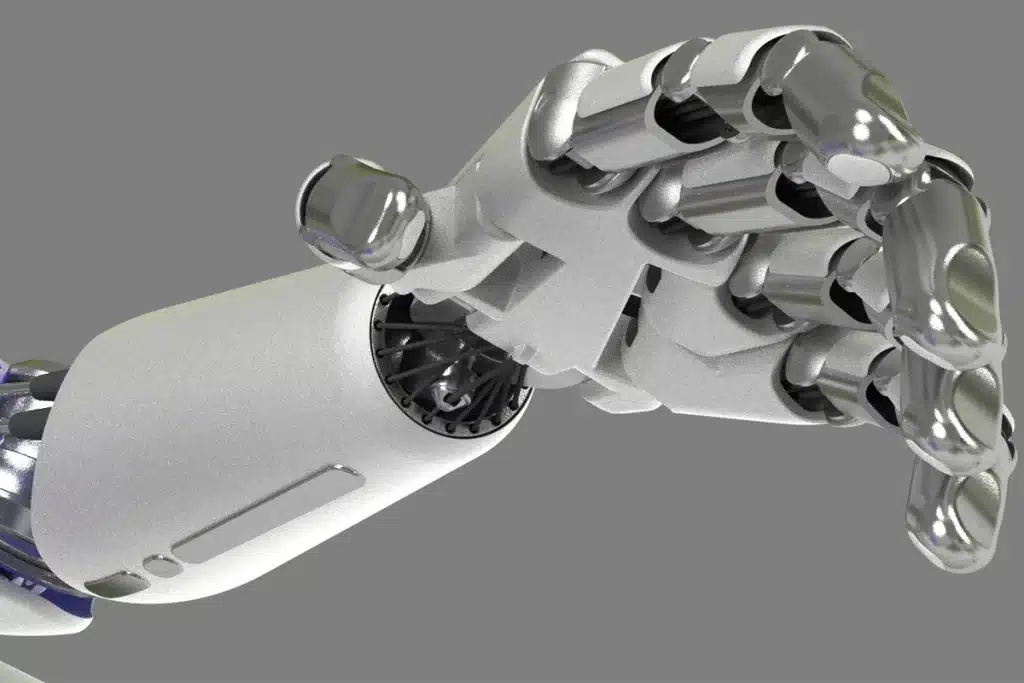
Moderne Roboterarme bestehen aus Dutzenden oder sogar Hunderten von Präzisionsbauteilen, die jeweils mithilfe von Verfahren gefertigt werden, die entsprechend ihrer Geometrie, ihren Toleranzanforderungen und ihren Materialeigenschaften ausgewählt werden.
Obwohl sich die Fertigungsmethoden je nach Bauteil unterscheiden, folgt der gesamte Fertigungsablauf einem strukturierten Konstruktionsprozess, der darauf ausgelegt ist, Maßhaltigkeit und Montagegenauigkeit zu gewährleisten.
Ein typischer Fertigungsablauf umfasst:
| Fertigungsphase | Zweck |
|---|---|
| Technische Konstruktion | Geometrie, Toleranzen und funktionale Anforderungen definieren |
| Materialvorbereitung | Auswahl und Vorbereitung des Rohmaterials für die Bearbeitung |
| Präzisionsbearbeitung | Herstellung komplexer Struktur- und Getriebekomponenten |
| Weiterverarbeitung | Wärmebehandlung, Schleifen, Gewindeschneiden oder Entgraten nach Bedarf |
| Oberflächenveredelung | Verbesserung der Korrosionsbeständigkeit, der Verschleißfestigkeit und des Aussehens |
| Prüfung und Verifizierung | Maßgenauigkeit und Einhaltung der Qualitätsanforderungen überprüfen |
| Endmontage | Mechanische und elektrische Komponenten in gemeinsame Module integrieren |
Zu diesen Phasen gehören, Präzisionsbearbeitung spielt bei der Herstellung von Roboterarmkomponenten die wichtigste Rolle.
Konstruktionsverbindungen, Gelenkgehäuse, Lagersitze, Motorlager und zahlreiche Getriebeteile werden üblicherweise mittels CNC-Fräsen und mehrachsiger Bearbeitung hergestellt, Präzisionsdrehen, sowie Schleifverfahren, um die komplexen Geometrien und engen Toleranzen zu erzielen, die für Robotersysteme erforderlich sind.
Die Oberflächenveredelung ist nicht nur eine rein ästhetische Maßnahme, sondern ein weiterer wesentlicher Schritt.
Verfahren wie das Eloxieren, die chemische Vernickelung, das Polieren oder die Hartbeschichtung verbessern die Korrosionsbeständigkeit, verringern die Reibung, erhöhen die Oberflächenhärte und verbessern die langfristige Haltbarkeit kritischer Bauteile, die unter ständiger mechanischer Beanspruchung stehen.
Die Fertigung ist nicht abgeschlossen, sobald die einzelnen Teile fertiggestellt sind. Vor dem Übergang in die Endmontage muss jede kritische Komponente einer Maßprüfung unterzogen werden, um die korrekte Passgenauigkeit mit den Gegenstücken sicherzustellen.
Selbst geringfügige Abweichungen können sich über den gesamten Roboterarm hinweg summieren und letztendlich die Positioniergenauigkeit, die Bewegungsflüssigkeit und die Lebensdauer beeinträchtigen.
Von der Präzisionsbearbeitung und Oberflächenveredelung bis hin zur Prüfung und Montage – jeder Schritt spielt eine wichtige Rolle bei der Herstellung zuverlässiger Roboterarmkomponenten. Erfahren Sie mehr über unsere Fertigungskapazitäten für Roboterarmkomponenten und wie wir Roboterprojekte von der Prototypenentwicklung bis zur Serienfertigung unterstützen.
Technische Herausforderungen bei der Fertigung von Roboterarmkomponenten
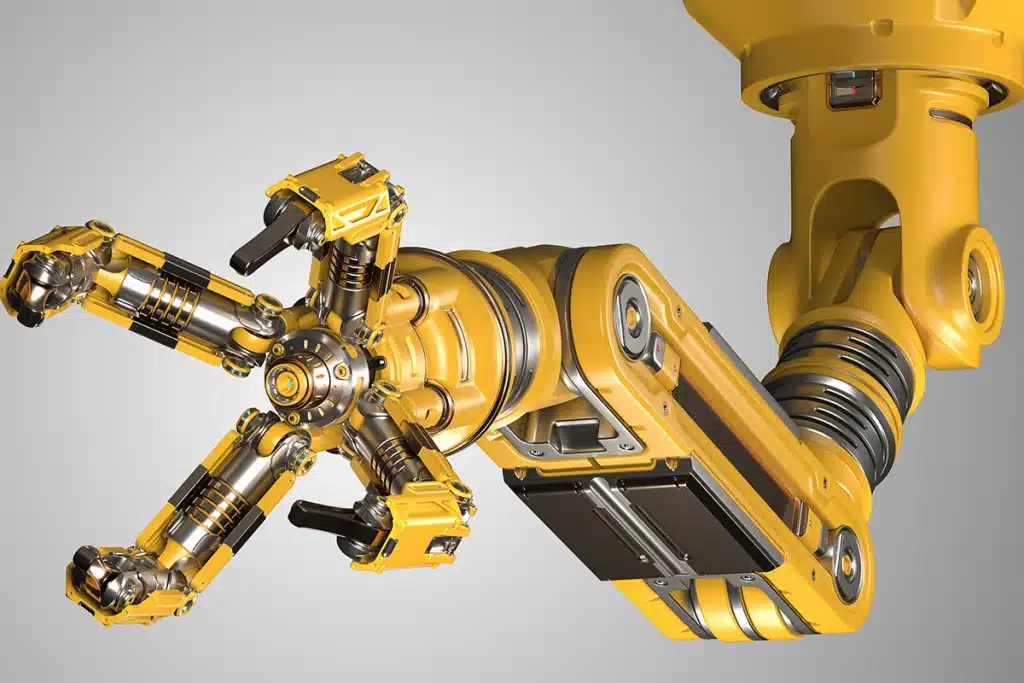
Die Herstellung von Roboterarmkomponenten erfordert weit mehr als nur die Einhaltung der Maßgenauigkeit. Moderne Robotersysteme erfordern eine Leichtbauweise, hohe strukturelle Steifigkeit, eine lange Lebensdauer und gleichbleibende Wiederholgenauigkeit – all dies stellt erhebliche technische Anforderungen an die Konstruktion und Fertigung der Komponenten.
Viele dieser Herausforderungen hängen miteinander zusammen. So erfordert beispielsweise eine Gewichtsreduzierung oft dünnere Wandstärken oder einen stärkeren Materialabtrag, doch beide Ansätze können die strukturelle Steifigkeit verringern oder das Risiko von Bearbeitungsverformungen erhöhen.
Zur Verbesserung der dynamischen Leistung sind zwar möglicherweise leichtere bewegliche Baugruppen erforderlich, doch müssen diese Baugruppen dennoch einer kontinuierlichen zyklischen Belastung über Millionen von Betriebszyklen hinweg standhalten.
Bei der Fertigung von Roboterarmkomponenten treten insbesondere folgende technische Herausforderungen häufig auf:
| Technische Herausforderung | Warum das wichtig ist |
|---|---|
| Leichtbau | Verringert die Trägheit bei gleichzeitiger Beibehaltung einer ausreichenden Steifigkeit |
| Bearbeitung dünnwandiger Werkstücke | Verhindert Verformungen bei der Präzisionsbearbeitung |
| Enge Montagetoleranzen | Gewährleistet die präzise Positionierung von Gelenken und Getriebesystemen |
| Thermische Stabilität | Minimiert durch Temperaturschwankungen verursachte Maßabweichungen |
| Dynamisches Gleichgewicht | Reduziert Vibrationen bei Betrieb mit hoher Drehzahl |
| Verschleißfestigkeit | Verlängert die Lebensdauer von rotierenden und gleitenden Bauteilen |
| Oberflächenintegrität | Verbessert die Ermüdungsfestigkeit und die Montagequalität |
Um diese Herausforderungen zu bewältigen, ist eine enge Abstimmung zwischen der Konstruktion der Bauteile und den Fertigungsprozessen erforderlich. Bei den Bearbeitungsstrategien müssen Restspannungen, die Stabilität der Spannvorrichtungen und die Schnittkräfte berücksichtigt werden, um die Maßhaltigkeit in Leichtbaukonstruktionen zu gewährleisten.
Ebenso optimieren Konstrukteure häufig die Geometrie der Rippen, die Wandstärke und die Materialverteilung, um die Steifigkeit zu verbessern, ohne dabei unnötige Masse hinzuzufügen.
Da sich Roboterarme immer weiter in Richtung höherer Geschwindigkeiten, größerer Traglasten und kompakterer Gelenkmodule entwickeln, reicht die Fertigungspräzision allein nicht mehr aus.
Der Erfolg hängt zunehmend davon ab, dass mechanische Konstruktion, Werkstofftechnik, Zerspanungstechnik und Qualitätskontrolle in eine einheitliche Produktionsstrategie integriert werden, die über die gesamte Lebensdauer des Roboters hinweg eine zuverlässige Leistung gewährleistet.
Qualitätsanforderungen an Komponenten für Roboterarme
Präzision ist eines der charakteristischen Merkmale jedes modernen Roboterarms. Ganz gleich, ob ein Roboter Unterhaltungselektronik montiert, Karosserieteile schweißt oder bei minimalinvasiven Operationen assistiert – seine Leistungsfähigkeit hängt letztendlich von der Gleichmäßigkeit und Qualität der Komponenten ab, aus denen er besteht.
Im Gegensatz zu herkömmlichen mechanischen Produkten müssen die Komponenten eines Roboterarms als ein geschlossenes Präzisionssystem zusammenwirken. Geringe Maßabweichungen, die bei allgemeinen Maschinen noch akzeptabel sein mögen, können sich über mehrere Gelenke und Getriebestufen hinweg summieren und zu Positionierungsfehlern, Vibrationen, erhöhtem Verschleiß oder einer verkürzten Lebensdauer führen.
Aus diesem Grund prüfen Hersteller die Komponenten von Roboterarmen anhand einer Reihe von Qualitätsanforderungen, die weit über eine einfache Maßprüfung hinausgehen.
Zu den wichtigsten Qualitätsmerkmalen zählen unter anderem:
| Qualitätsanforderung | Warum das wichtig ist |
|---|---|
| Maßgenauigkeit | Gewährleistet den korrekten Sitz der ineinandergreifenden Bauteile und minimiert Montagefehler. |
| Geometrische Toleranzen (GD&T) | Gewährleistet im gesamten mechanischen System die Rundlaufgenauigkeit, Rechtwinkligkeit, Ebenheit und Ausrichtung. |
| Oberflächenbehandlung | Verringert die Reibung, verbessert die Lagerleistung und erhöht die Ermüdungsfestigkeit. |
| Materialintegrität | Bestätigt, dass die mechanischen Eigenschaften nach der Bearbeitung und der Wärmebehandlung unverändert bleiben. |
| Kompatibilität mit der Montage | Stellt sicher, dass sich die Komponenten bei der Montage reibungslos zusammenfügen, ohne dass übermäßige Anpassungen erforderlich sind. |
| Strukturelle Zuverlässigkeit | Dadurch kann der Roboterarm wiederholten Belastungen über Millionen von Betriebszyklen hinweg standhalten. |
Die Qualitätsprüfung ist während des gesamten Produktionsprozesses von gleicher Bedeutung. Kritische Maße werden in der Regel nicht erst nach der Endbearbeitung, sondern bereits in mehreren Phasen gemessen, sodass Hersteller Abweichungen erkennen können, bevor diese sich auf nachfolgende Arbeitsschritte auswirken.
Funktionsprüfungen, Montageüberprüfungen und Langzeittests zur Zuverlässigkeit stellen zudem sicher, dass die fertigen Komponenten nach dem Einbau in das komplette Robotersystem wie vorgesehen funktionieren.
Bei Hochleistungs-Roboterarmen wird Qualität nicht durch ein einzelnes Prüfergebnis bestimmt. Sie wird durch konsequente Konstruktionsverfahren, kontrollierte Fertigungsprozesse und strenge Prüfungen vom Rohmaterial bis zur Endmontage erreicht.

Anwendungsbereiche von Roboterarmkomponenten
Obwohl die grundlegende Bauweise eines Roboterarms weitgehend einheitlich bleibt, sind die in verschiedenen Robotersystemen verwendeten Komponenten oft so optimiert, dass sie sehr unterschiedlichen betrieblichen Anforderungen gerecht werden.
Faktoren wie Nutzlast, Betriebsgeschwindigkeit, Umgebungsbedingungen und erforderliche Präzision beeinflussen die Konstruktion, die Materialauswahl und die Fertigungsverfahren der einzelnen Komponenten.
Die folgenden Beispiele veranschaulichen, wie Roboterarmkomponenten in den wichtigsten Robotikanwendungen eingesetzt werden.
| Anwendung | Typische Anforderungen | Typische Komponenten |
|---|---|---|
| Industrielle Fertigung | Hohe Tragkraft, Dauerbetrieb, lange Lebensdauer | Strukturelle Verbindungen, hochbelastbare Gelenkgehäuse, Präzisionswellen |
| Kollaborative Roboter (Cobots) | Leichtbauweise, sichere Interaktion mit Menschen | Kompakte Verbindungsmodule, leichte Aluminiumkonstruktionen, integrierte Sensoren |
| Humanoide Roboter | Hohe Flexibilität, kompakte Verbindungen, Gewichtsreduzierung | Modulare Stellantriebe, Leichtbau-Verbindungselemente, Miniatur-Getriebekomponenten |
| Medizinische Robotik | Höchste Präzision, saubere Arbeitsumgebung | Präzisionsgefertigte Gehäuse, Edelstahlwellen, biokompatible Komponenten |
| Lager & Logistik | Schnelle, sich wiederholende Bewegungen, Energieeffizienz | Leichte Rahmen, langlebige Lager, kompakte Antriebsbaugruppen |
| Prüf- und Laborroboter | Gleichmäßige Bewegung und Positioniergenauigkeit | Präzisionsführungssysteme, kompakte Antriebe, vibrationsbeständige Baugruppen |
Trotz dieser Unterschiede sind die technischen Prioritäten branchenübergreifend bemerkenswert ähnlich. Jeder Roboterarm muss seine strukturelle Steifigkeit bei möglichst geringem Gewicht gewährleisten, Bewegungen präzise über mehrere Gelenke übertragen und im Dauerbetrieb zuverlässig funktionieren.
Da sich Roboteranwendungen zunehmend auf die Bereiche Gesundheitswesen, Logistik, Landwirtschaft und Verbraucherdienstleistungen ausweiten, entwickeln Hersteller immer häufiger spezielle Komponentenkonstruktionen, die auf die jeweilige Einsatzumgebung zugeschnitten sind.
Zukünftige Trends bei Komponenten für Roboterarme
Mit dem fortschreitenden Fortschritt in der Robotertechnik werden die Komponenten von Roboterarmen immer leichter, kompakter und stärker integriert.
Bei modernen Roboterkonstruktionen liegt der Schwerpunkt verstärkt auf der Reduzierung der beweglichen Masse bei gleichzeitiger Wahrung der strukturellen Steifigkeit, was zu einem breiteren Einsatz von hochfesten Aluminiumlegierungen, Titan, Verbundwerkstoffen und integrierten Gelenkmodulen führt, die Motoren, Getriebe, Encoder und Sensoren in einer einzigen kompakten Baugruppe vereinen.
Diese Innovationen verbessern die Bewegungseffizienz, senken den Energieverbrauch und vereinfachen die Systemintegration bei Industrie-, kollaborativen und humanoiden Robotern.
Gleichzeitig ermöglichen Fortschritte in der Präzisionsfertigung die Herstellung komplexerer Bauteile mit engeren Toleranzen und höherer Konsistenz.
Mehrachsige CNC-Bearbeitung, … Automatisierte Prüfverfahren, digitale Qualitätskontrolle und intelligente Fertigungstechnologien ermöglichen die Herstellung von Roboterarmkomponenten, die sich durch höhere Präzision, Zuverlässigkeit und Langzeitleistung auszeichnen.
Da die Robotik weiterhin in neue Branchen vordringt, werden die Konstruktion und Fertigung von Komponenten auch künftig wichtige Triebkräfte für Innovationen im Bereich der Robotik bleiben.
Häufig gestellte Fragen
Was sind die Hauptkomponenten eines Roboterarms?
Ein typischer Roboterarm besteht aus Strukturkomponenten, Antriebs- und Bewegungskomponenten, elektrischen Systemen und Steuerungssystemen, Sensoren sowie einem Endeffektor. Zusammen ermöglichen diese Elemente dem Roboter, präzise und wiederholbare Bewegungen auszuführen.
Was ist das wichtigste mechanische Bauteil eines Roboterarms?
Es gibt keine einzelne Komponente, die am wichtigsten ist, da jedes Teil zur Gesamtleistung beiträgt. Strukturverbindungen sorgen für Steifigkeit, Gelenkgehäuse stützen die Antriebssysteme, Wellen übertragen das Drehmoment und Lager gewährleisten eine reibungslose Bewegung. Die Genauigkeit des Roboters hängt davon ab, wie all diese Komponenten zusammenwirken.
Welche Materialien werden üblicherweise für Roboterarmkomponenten verwendet?
Komponenten für Roboterarme werden üblicherweise aus Aluminiumlegierungen, Edelstahl, Titanlegierungen, technischen Kunststoffen und Kohlefaserverbundwerkstoffen hergestellt. Die Materialauswahl hängt von Faktoren wie Festigkeit, Gewicht, Verschleißfestigkeit, Korrosionsbeständigkeit und Fertigungsanforderungen ab.
Wie werden die Komponenten von Roboterarmen hergestellt?
Die meisten Präzisionskomponenten werden mittels CNC-Bearbeitung, mehrachsiger Fräsbearbeitung, Präzisionsdrehen, Schleifen und anderer fortschrittlicher Fertigungsverfahren hergestellt. Je nach Anwendungsbereich werden vor dem Einbau in den fertigen Roboterarm zusätzlich Arbeitsschritte wie Wärmebehandlung, Oberflächenveredelung, Prüfung und Montage durchgeführt.
Warum ist eine leichte Bauweise bei Roboterarmen wichtig?
Die Gewichtsreduzierung bei beweglichen Bauteilen verringert die Trägheit, verbessert die Beschleunigung und die Energieeffizienz und entlastet Motoren und Getriebe. Leichtbauweisen tragen zudem dazu bei, das dynamische Gesamtverhalten zu verbessern, ohne die strukturelle Festigkeit zu beeinträchtigen.
Was sind die größten Herausforderungen bei der Fertigung von Roboterarmkomponenten?
Zu den typischen Herausforderungen zählen die verformungsfreie Bearbeitung dünnwandiger Strukturen, die Einhaltung enger geometrischer Toleranzen, das Erreichen einer gleichbleibenden Oberflächenqualität, die Gewährleistung einer präzisen Montage sowie die Vereinbarkeit von Leichtbauweise und ausreichender struktureller Steifigkeit.
Wie wird die Qualität der Komponenten von Roboterarmen überprüft?
Die Qualität wird in der Regel durch Maßprüfungen, die Messung geometrischer Toleranzen (GD&T), die Bewertung der Oberflächenbeschaffenheit, die Materialprüfung, Montageprüfungen und Funktionsprüfungen überprüft. Kritische Bauteile können zudem Ermüdungs- oder Dauerhaltbarkeitsprüfungen unterzogen werden, um ihre langfristige Zuverlässigkeit sicherzustellen.
Warum ist Präzision bei der Herstellung von Roboterarmen so wichtig?
Jedes Gelenk eines Roboterarms trägt zur endgültigen Positioniergenauigkeit des Roboters bei. Selbst sehr geringe Abweichungen bei einzelnen Bauteilen können sich im gesamten mechanischen System summieren und die Wiederholgenauigkeit, die Bewegungsflüssigkeit sowie die allgemeine Betriebsleistung beeinträchtigen. Eine hohe Fertigungspräzision ist daher unerlässlich, um einen zuverlässigen und gleichbleibenden Roboterbetrieb zu gewährleisten.