Un bras robotisé est bien plus qu'un simple assemblage de pièces métalliques reliées par des moteurs. Il s'agit d'un système mécanique hautement intégré qui associe des composants structurels, des systèmes de transmission de mouvement, des commandes électroniques et une ingénierie de précision afin d'effectuer des mouvements précis et reproductibles dans des environnements industriels exigeants.
Qu'il s'agisse d'assembler des appareils électroniques, de souder des structures automobiles, de manipuler des plaquettes de semi-conducteurs ou d'assister à la chirurgie robotisée, chaque bras robotisé repose sur une combinaison de composants soigneusement conçus qui fonctionnent ensemble avec une précision exceptionnelle. Chaque maillon structurel, module d'articulation, roulement, boîtier et mécanisme d'entraînement contribue à la capacité de charge utile, à la précision de positionnement, à la vitesse de déplacement et à la fiabilité à long terme du robot.
Ce guide présente les principaux composants d'un bras robotique moderne, explique comment ils interagissent, expose les principes d'ingénierie qui sous-tendent leur conception et aborde les aspects de fabrication à prendre en compte pour produire des systèmes robotiques hautement performants.
Quels sont les composants d'un bras robotisé ?
Les composants d'un bras robotisé sont les différents éléments mécaniques, de transmission et de commande qui, ensemble, forment la structure articulée assurant les mouvements du robot. Plutôt que de fonctionner comme des pièces indépendantes, ces composants opèrent au sein d'un système intégré dans lequel la résistance structurelle, le contrôle des mouvements, la détection et la fabrication de précision contribuent tous aux performances globales du robot.
Bien que la configuration exacte varie selon qu'il s'agit de robots industriels, de robots collaboratifs, de robots humanoïdes ou de systèmes robotiques médicaux, la plupart des bras robotiques partagent une architecture commune. Un bras robotique type se compose d'une structure de support rigide, de plusieurs articulations rotatives ou linéaires, de mécanismes de transmission du mouvement, de dispositifs électriques et de capteurs, ainsi que d'un effecteur terminal chargé d'exécuter la tâche souhaitée.
D'une manière générale, les composants d'un bras robotisé peuvent être classés en plusieurs grandes catégories :
| Catégorie de composants | Objectif principal |
|---|---|
| Éléments structurels | Constituer la structure mécanique et supporter les charges externes |
| Composants de mouvement et d'entraînement | Générer et transmettre le mouvement à travers chaque articulation |
| Composants électriques et de commande | Coordonner les mouvements, la communication et la distribution d'énergie |
| Capteurs et dispositifs de rétroaction | Surveiller la position, la force, la vitesse et les conditions environnementales |
| Effecteur terminal | Interagir directement avec les pièces à usiner ou les environnements d'exploitation |
Chaque catégorie joue un rôle différent, mais aucune ne peut fonctionner efficacement de manière isolée. Une structure de bras légère ne peut pas atteindre une grande précision de positionnement sans un ensemble d'articulations rigide, tandis qu'un système d'asservissement de pointe ne peut pas assurer un mouvement fluide si les composants mécaniques présentent un jeu excessif ou un mauvais alignement.
Les performances globales d'un bras robotisé ne dépendent donc pas d'un seul composant, mais de la manière dont chaque sous-système a été conçu pour fonctionner en synergie avec les autres.
Structure et conception cinématique d'un bras robotisé
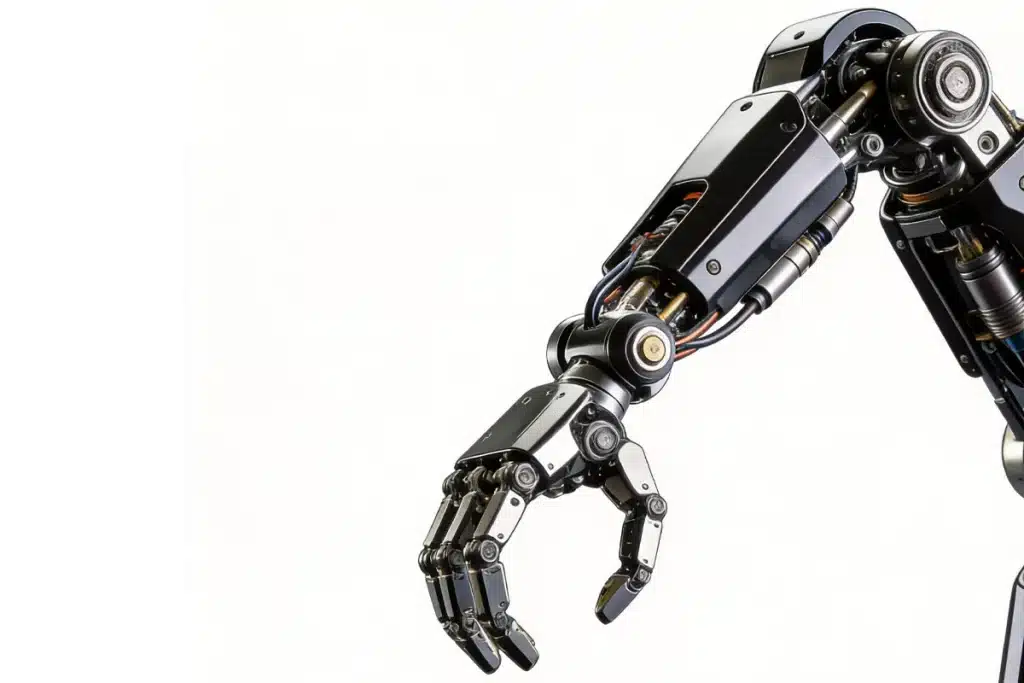
Contrairement aux machines classiques, un bras robotisé est conçu comme une chaîne cinématique articulée capable de reproduire des mouvements similaires à ceux d'un bras humain. Au lieu de reposer sur un seul mécanisme mobile, le bras robotisé décompose les mouvements complexes en plusieurs articulations indépendantes, ce qui lui permet d'atteindre différentes positions et orientations au sein de son espace de travail.
La plupart des bras de robots industriels sont constitués d'une succession de sections structurelles reliées entre elles, qui partent d'une base rigide, passent par plusieurs articulations rotatives et se terminent au niveau du poignet et de l'interface avec l'outil. Chaque section permet un degré de mouvement spécifique tout en supportant le poids et les charges dynamiques générées par les composants situés en aval.
Une structure simplifiée de bras robotique comprend généralement :
| Section structurelle | Fonction principale |
|---|---|
| Base | Il soutient l'ensemble du robot et offre une plate-forme de montage stable |
| Épaule | Il génère le mouvement de levage principal et supporte les charges structurelles les plus importantes |
| Haut du bras | Permet d'étendre la portée de travail du robot tout en conservant sa rigidité |
| Coude | Améliore la flexibilité de l'espace de travail grâce à l'ajout d'un axe de rotation supplémentaire |
| Avant-bras | Répartit la force vers le poignet tout en réduisant le poids superflu |
| Poignet | Permet d'effectuer des réglages fins de l'orientation de l'effecteur terminal |
| Bride d'outil | Permet de relier le bras robotisé à des pinces, des torches de soudage, des ventouses ou d'autres outils |
La disposition de ces sections détermine les performances cinématiques du robot, notamment son espace de travail accessible, sa capacité de charge utile, sa vitesse et la souplesse de ses mouvements. Les robots industriels modernes à six axes allient rigidité structurelle et légèreté, ce qui permet au bras de se déplacer rapidement sans compromettre la précision de positionnement.
Dans le cas des robots humanoïdes et des robots collaboratifs, la conception structurelle tient également compte de la compacité, de l'efficacité énergétique et de la sécurité des interactions avec les opérateurs se trouvant à proximité.
Loin d’être conçues indépendamment les unes des autres, toutes les sections structurelles influencent les performances des composants adjacents. L’allongement d’un segment de bras, par exemple, augmente la portée du robot, mais modifie également les exigences en matière de couple du système d’entraînement et accroît les charges exercées sur les roulements, les arbres et boîtiers de jonction.
Pour concevoir avec succès un bras robotique, il est donc nécessaire de développer la structure mécanique, la transmission du mouvement et les systèmes de commande dans le cadre d'une solution d'ingénierie globale.

Composants mécaniques d'un bras robotisé
Les composants mécaniques constituent la base physique de tout bras robotisé. Leur rôle principal est de supporter les charges structurelles, de garantir la stabilité dimensionnelle, de transmettre le mouvement entre les articulations et d'assurer une fiabilité à long terme en fonctionnement continu.
Si les systèmes électroniques déterminent la manière dont un robot se déplace, c'est la structure mécanique qui détermine si ces mouvements restent précis après des millions de cycles de fonctionnement.
Au lieu de traiter chaque pièce de la même manière, les ingénieurs divisent généralement le système mécanique en plusieurs groupes fonctionnels, en fonction du rôle que joue chaque composant au sein de l'ensemble du bras.
| Composant mécanique | Fonction principale | Axes de conception types |
|---|---|---|
| Liens structurels | Relier les joints adjacents et supporter les charges externes | Léger et très rigide |
| Boîtiers de raccordement | Ensembles de transmission d'encapsulation et de support | Précision dimensionnelle et rigidité |
| Supports de fixation | Moteurs, capteurs ou modules auxiliaires sécurisés | Stabilité structurelle |
| Arbres | Transmettre le couple de rotation entre les composants | Haute concentricité et résistance à l'usure |
| Logements de roulements | Positionner les roulements et maintenir l'alignement | Tolérances de précision |
| Couvercles et panneaux de protection | Protéger les composants internes de la poussière et des chocs | Poids réduit et facilité d'entretien |
Parmi ces composants, les liaisons structurelles et les logements d'articulation représentent souvent la plus grande partie des pièces usinées d'un bras robotisé. Elles doivent conserver leur rigidité sous des charges dynamiques tout en réduisant au minimum la masse superflue, ce qui fait de l'optimisation structurelle visant à alléger le bras l'un des aspects les plus importants de l'ingénierie des bras robotisés.
Les éléments rotatifs, tels que les arbres et les logements de roulements, exigent des tolérances de fabrication encore plus strictes, car de légers écarts géométriques peuvent entraîner des vibrations, réduire la précision de positionnement ou raccourcir la durée de vie des roulements.
Par ailleurs, les supports de fixation et les structures de soutien sont conçus pour répartir uniformément les charges mécaniques sur l'ensemble du système, évitant ainsi les concentrations de contraintes localisées lors des accélérations et décélérations brusques.
Bien que ces composants semblent relativement simples pris isolément, c'est leur ensemble qui détermine l'intégrité structurelle, la stabilité de positionnement et la durée de vie du bras robotisé.
La conception des composants mécaniques revêt donc une importance considérable dans les systèmes robotiques haute performance, bien avant que l'on n'envisage la commande électronique ou l'optimisation logicielle.

Comment les composants d'un bras robotisé fonctionnent-ils ensemble ?
Un bras robotisé n'est capable d'effectuer des mouvements précis que parce que chacun de ses composants échange en permanence des forces mécaniques, des mouvements et des retours d'information avec les autres. Depuis le moment où une commande de mouvement est générée jusqu'à ce que l'effecteur terminal atteigne sa position cible, les composants structurels, les groupes d'entraînement, les capteurs et l'électronique de commande fonctionnent comme un système coordonné unique plutôt que comme des modules indépendants.
Le processus commence généralement lorsque le contrôleur calcule la trajectoire souhaitée. Les servomoteurs génèrent alors un mouvement de rotation, qui est transmis à chaque articulation par l'intermédiaire de réducteurs, d'arbres et de roulements.
À mesure que les articulations tournent, les liaisons structurelles transmettent ces mouvements à l'ensemble du bras tout en conservant une rigidité suffisante pour résister à la déformation sous l'effet de la charge. Tout au long du mouvement, des codeurs et des capteurs surveillent en permanence la position, la vitesse et le couple, et transmettent des informations en temps réel au contrôleur afin que tout écart puisse être corrigé presque instantanément.
Cette interaction donne naissance à un système technique fermé dans lequel chaque sous-système influe sur les performances globales.
| Système | Contribution principale |
|---|---|
| Éléments structurels | Supporter les charges et garantir la stabilité dimensionnelle |
| Composants de transmission | Générer et transmettre un mouvement mécanique |
| Roulements et arbres | Assurer une rotation fluide et précise de l'articulation |
| Capteurs | Fournir un retour d'information continu sur les mouvements |
| Contrôleur | Coordonne tous les mouvements et corrige les erreurs |
| Effecteur terminal | Effectue la dernière opération de fabrication ou de manutention |
Comme chaque sous-système dépend des autres, l'amélioration d'un seul composant garantit rarement de meilleures performances du robot. Un réducteur de haute précision ne peut pas compenser la souplesse d'une liaison structurelle, tout comme un contrôleur sophistiqué ne peut pas éliminer les erreurs de positionnement causées par un mauvais alignement des roulements ou une déformation structurelle excessive.
L'ingénierie moderne des bras robotiques s'attache donc à optimiser l'ensemble du système mécanique et de commande plutôt qu'à maximiser les performances d'un composant pris isolément.
Cette approche globale explique également pourquoi le développement des bras robotiques nécessite une étroite intégration entre la conception structurelle, la fabrication de précision, la précision d'assemblage et le contrôle des mouvements.
Ce n'est qu'en combinant ces disciplines que le bras robotisé peut offrir de manière constante la vitesse, la répétabilité et la fiabilité attendues dans les applications robotiques industrielles et intelligentes d'aujourd'hui.
En savoir plus sur notre capacités de fabrication de composants pour bras robotisés , notamment usinage de précision, finition de surface, ainsi qu'un accompagnement de la phase de prototypage à la production pour les applications robotiques.

Composants d'entraînement et de mouvement
Si la structure mécanique constitue le squelette d'un bras robotisé, le système d'entraînement et de mouvement fait office de muscles et d'articulations. Ces composants génèrent le mouvement, transmettent le couple et contrôlent avec précision chaque mouvement de rotation, permettant ainsi au robot de positionner son effecteur terminal avec une rapidité et une répétabilité remarquables.
Les performances d'un bras robotisé dépendent donc non seulement de la résistance de ses composants structurels, mais aussi de l'efficacité et de la précision de son système de transmission du mouvement.
Contrairement aux machines classiques qui reposent souvent sur de simples arbres rotatifs ou des actionneurs linéaires, les bras robotiques nécessitent des mouvements coordonnés sur plusieurs axes. Chaque articulation doit accélérer, décélérer et s'arrêter en douceur tout en restant synchronisée avec les articulations adjacentes. Pour y parvenir, plusieurs composants d'entraînement fonctionnent ensemble au sein d'un système de mouvement intégré.
| Composante | Fonction principale | Priorités typiques en matière de conception |
|---|---|---|
| Servomoteur | Génère une puissance de rotation contrôlée | Densité de couple élevée, réponse rapide |
| Réducteur harmonique | Réduit la vitesse tout en augmentant le couple | Jeu quasi nul, grande précision de positionnement |
| Réducteur planétaire | Transmet efficacement le couple | Conception compacte, résistance à l'usure |
| Roulements | Supports pour ensembles rotatifs | Faible frottement, longue durée de vie |
| Raccords | Raccorder les composants rotatifs | Compensation du désalignement, rigidité en torsion |
| Encodeur | Mesure la position et la vitesse des articulations | Retour d'information en temps réel et en haute résolution |
Chaque composant intervient à une étape différente du mouvement du robot. Les servomoteurs fournissent la force motrice initiale, tandis que les réducteurs transforment la vitesse élevée de sortie du moteur en un mouvement à faible vitesse et à couple élevé, nécessaire au fonctionnement des articulations robotiques.
Les roulements soutiennent les arbres rotatifs avec un frottement minimal, garantissant ainsi un mouvement fluide sous une charge dynamique continue. Les codeurs surveillent en permanence la position angulaire et la vitesse de rotation, fournissant au contrôleur les informations nécessaires pour corriger les écarts les plus infimes pendant le fonctionnement.
Le choix des composants d'entraînement varie également en fonction de l'application prévue du robot. Les robots de manutention à grande vitesse privilégient les systèmes d'entraînement légers et les accélérations rapides, tandis que les robots collaboratifs mettent l'accent sur la fluidité des mouvements et la sécurité.
Les robots humanoïdes nécessitent souvent des modules d'articulation compacts et à couple élevé qui intègrent des moteurs, des réducteurs, des codeurs et des boîtiers structurels en un seul ensemble, afin d'optimiser le rendement tout en réduisant au minimum leur taille et leur poids.

Composants électriques et de commande
Le mouvement mécanique ne suffit pas à lui seul à rendre un robot intelligent. Chaque mouvement exécuté par un bras robotisé commence par une commande numérique traitée par le système de contrôle avant d'être traduite en une action mécanique coordonnée.
Les composants électriques et de commande constituent le réseau de communication du robot, reliant les capteurs, les actionneurs, les dispositifs de sécurité et les logiciels au sein d'un système d'exploitation unifié.
Loin de fonctionner comme des dispositifs électroniques isolés, ces composants échangent en permanence des informations à chaque étape du fonctionnement du robot. Les données de position, les informations de retour des moteurs, les mesures de force et les signaux externes sont collectés, analysés et convertis en commandes de contrôle précises en quelques millisecondes.
L'architecture électrique d'un bras robotique moderne se compose généralement de plusieurs sous-systèmes interconnectés :
| Sous-système | Objectif |
|---|---|
| Contrôleur de robot | Assure la planification des mouvements et la coordination du système |
| Servomoteurs | Convertir les commandes de contrôle en signaux de sortie du moteur |
| Système de distribution d'électricité | Alimente tous les modules en courant électrique stable |
| Réseau de communication | Permet un échange de données à haut débit entre les composants |
| Modules de sécurité | Surveiller les situations d'urgence et assurer la sécurité des opérateurs |
| Câblage et gestion des câbles | Assurer la transmission de l'énergie et des signaux tout en permettant un mouvement continu de l'articulation |
Le cheminement des câbles mérite une attention particulière lors de la conception d'un bras robotisé. Chaque articulation effectue une rotation continue pendant le fonctionnement, ce qui signifie que les câbles doivent résister à des flexions et des torsions répétées sans nuire à la mobilité ni à la stabilité du signal.
Les ingénieurs intègrent souvent des chemins de câbles internes, des gaines de protection ou des conceptions à arbre creux afin d'améliorer la fiabilité tout en conservant un aspect extérieur compact.
À mesure que les systèmes robotiques gagnent en intelligence, les architectures électriques continuent d'évoluer vers une intégration toujours plus poussée.
De nombreux modules d'articulation modernes intègrent des pilotes de moteur, des codeurs, des capteurs et des composants électroniques de communication au sein d'ensembles compacts, ce qui réduit la complexité du câblage tout en améliorant la fiabilité globale du système et l'efficacité de la maintenance.
Matériaux utilisés pour les composants du bras robotisé
Le choix des matériaux est l'une des décisions les plus déterminantes dans la conception des bras robotiques, car il influe directement sur le poids, la rigidité, la résistance à l'usure, la complexité de l'usinage et les performances globales du système.
Au lieu d'utiliser un seul matériau pour l'ensemble de l'assemblage, les ingénieurs choisissent différents matériaux en fonction des exigences fonctionnelles de chaque composant.
Par exemple, les liaisons structurelles sont généralement optimisées pour une construction légère afin de réduire l'inertie lors de l'accélération, tandis que les arbres et les interfaces de roulements privilégient la résistance, la dureté et la stabilité dimensionnelle sous une charge continue.
Les revêtements de protection, en revanche, mettent souvent l'accent sur la résistance à la corrosion et la réduction des coûts de fabrication plutôt que sur une résistance mécanique maximale.
La relation entre les composants et les matériaux peut se résumer comme suit :
| Matériau | Applications courantes | Pourquoi ce choix ? |
|---|---|---|
| Alliages d'aluminium | Liens structurels, boîtiers, supports de fixation | Légèreté, bonne usinabilité, résistance à la corrosion |
| Acier inoxydable | Arbres, éléments de fixation, interfaces de roulements | Haute résistance mécanique, résistance à l'usure, protection contre la corrosion |
| Alliages de titane | Joints haute performance, composants pour l'aérospatiale et la robotique médicale | Excellent rapport résistance/poids |
| Plastiques techniques | Douilles, guide-câbles, capots de protection | Faible frottement, isolation électrique, poids réduit |
| Composites en fibre de carbone | Éléments de structure légers | Une rigidité exceptionnelle pour une masse minimale |
Le choix des matériaux dépend rarement uniquement de leurs propriétés mécaniques. Les méthodes de fabrication, le coût, l'environnement d'exploitation, la durée de vie prévue et les exigences d'assemblage influencent tous la décision finale.
Les composants soumis à des contraintes cycliques répétées doivent présenter une excellente résistance à la fatigue, tandis que les pièces utilisées dans des salles blanches ou des environnements médicaux peuvent nécessiter des matériaux résistants à la corrosion ou biocompatibles.
Dans le domaine des robots collaboratifs et des systèmes humanoïdes, la réduction du poids total du bras devient souvent un objectif de conception primordial, ce qui confère une importance croissante aux alliages légers et aux matériaux composites.
En fin de compte, pour réussir le choix d'un matériau, il faut trouver le juste équilibre entre les performances, la facilité de fabrication et la fiabilité à long terme, plutôt que de chercher à optimiser une seule propriété du matériau.
Comment sont fabriqués les composants des bras robotiques ?
Les bras robotiques modernes sont constitués de dizaines, voire de centaines de composants de précision, chacun étant fabriqué selon des procédés choisis en fonction de sa géométrie, de ses exigences de tolérance et des caractéristiques de son matériau.
Bien que les méthodes de production varient d'une pièce à l'autre, le flux de travail global de fabrication suit un processus d'ingénierie structuré, conçu pour garantir la cohérence dimensionnelle et la précision de l'assemblage.
Une séquence de fabrication type comprend :
| Étape de fabrication | Objectif |
|---|---|
| Conception technique | Définir la géométrie, les tolérances et les exigences fonctionnelles |
| Préparation du matériel | Sélectionner et préparer les matières premières en vue de leur usinage |
| Usinage de précision | Fabriquer des composants structurels et de transmission complexes |
| Traitement secondaire | Traitement thermique, meulage, filetage ou ébavurage, selon les besoins |
| Finition de surface | Améliorer la résistance à la corrosion, la résistance à l'usure et l'aspect esthétique |
| Inspection et vérification | Vérifier la précision dimensionnelle et la conformité aux normes de qualité |
| Assemblage final | Intégrer des composants mécaniques et électriques dans des modules d'articulation |
Parmi ces étapes, usinage de précision joue un rôle prépondérant dans la fabrication des composants des bras robotiques.
Les éléments de structure, les logements de joints, les logements de roulements, les supports de moteur et de nombreuses pièces de transmission sont généralement fabriqués par fraisage CNC, usinage multiaxial, tournage de précision, ainsi que des procédés de rectification permettant d'obtenir les géométries complexes et les tolérances serrées requises par les systèmes robotiques.
La finition de surface constitue une étape essentielle, bien plus qu'un simple traitement esthétique.
Des procédés tels que l'anodisation, le nickelage chimique, le polissage ou le revêtement dur améliorent la résistance à la corrosion, réduisent les frottements, augmentent la dureté de surface et renforcent la durabilité à long terme des composants critiques soumis à des contraintes mécaniques continues.
La fabrication ne s'achève pas une fois les pièces individuelles terminées. Avant de passer à l'assemblage final, chaque composant essentiel doit faire l'objet d'un contrôle dimensionnel afin de garantir un ajustement parfait avec les pièces d'accouplement.
Même des écarts minimes peuvent s'accumuler tout au long du bras robotisé, ce qui finit par affecter la précision de positionnement, la fluidité des mouvements et la durée de vie.
De l'usinage de précision et de la finition des surfaces au contrôle et à l'assemblage, chaque étape joue un rôle essentiel dans la fabrication de composants fiables pour bras robotiques. Découvrez-en plus sur nos Composants de bras robotiques — Capacités de fabrication et comment nous accompagnons les projets de robotique, du développement du prototype jusqu'à la production.
Les défis techniques liés à la fabrication des composants des bras robotiques
La fabrication de composants pour bras robotiques ne se limite pas à la seule précision dimensionnelle. Les systèmes robotiques modernes exigent une construction légère, une grande rigidité structurelle, une longue durée de vie et une répétabilité constante, autant d'exigences techniques importantes qui pèsent sur la conception et la fabrication des composants.
Bon nombre de ces défis sont étroitement liés. La réduction du poids, par exemple, nécessite souvent des parois plus fines ou un enlèvement de matière plus important, mais ces deux approches peuvent réduire la rigidité structurelle ou augmenter le risque de déformation due à l'usinage.
L'amélioration des performances dynamiques peut nécessiter des ensembles mobiles plus légers, mais ceux-ci doivent néanmoins résister à des sollicitations cycliques continues sur des millions de cycles de fonctionnement.
Plusieurs défis techniques reviennent fréquemment lors de la fabrication des composants des bras robotiques :
| Défi d'ingénierie | Pourquoi est-ce important ? |
|---|---|
| Conception de structures légères | Réduit l'inertie tout en conservant une rigidité suffisante |
| Usinage de pièces à parois minces | Empêche toute déformation lors de l'usinage de précision |
| Tolérances d'assemblage très strictes | Garantit un positionnement précis des articulations et des systèmes de transmission |
| Stabilité thermique | Réduit au minimum les variations dimensionnelles dues aux variations de température |
| Équilibre dynamique | Réduit les vibrations lors d'un fonctionnement à grande vitesse |
| Résistance à l'usure | Prolonge la durée de vie des composants rotatifs et coulissants |
| Intégrité de la surface | Améliore la résistance à la fatigue et la qualité d'assemblage |
Pour relever ces défis, une coordination étroite entre la conception des composants et les processus de fabrication est nécessaire. Les stratégies d'usinage doivent tenir compte des contraintes résiduelles, de la stabilité des dispositifs de fixation et des forces de coupe afin de garantir la cohérence dimensionnelle des structures légères.
De même, les concepteurs optimisent souvent la géométrie des nervures, l'épaisseur des parois et la répartition du matériau afin d'améliorer la rigidité sans ajouter de masse superflue.
Alors que les bras robotiques continuent d'évoluer vers des vitesses plus élevées, des charges utiles plus importantes et des modules articulés plus compacts, la précision de fabrication à elle seule ne suffit plus.
Le succès dépend de plus en plus de l'intégration de la conception mécanique, de l'ingénierie des matériaux, des technologies d'usinage et du contrôle qualité au sein d'une stratégie de production globale, capable de garantir des performances fiables tout au long de la durée de vie du robot.
Exigences de qualité relatives aux composants des bras robotiques
La précision est l'une des caractéristiques essentielles de tout bras robotique moderne. Qu'il s'agisse d'assembler des appareils électroniques grand public, de souder des structures automobiles ou d'assister à des interventions chirurgicales mini-invasives, les performances d'un robot dépendent en fin de compte de la régularité et de la qualité des composants qui le constituent.
Contrairement aux produits mécaniques classiques, les composants d'un bras robotisé doivent fonctionner ensemble pour former un système de précision complet. De légers écarts dimensionnels, qui peuvent être acceptables dans les machines courantes, peuvent s'accumuler au niveau des différentes articulations et des différents étages de transmission, entraînant des erreurs de positionnement, des vibrations, une usure accrue ou une durée de vie réduite.
C'est pourquoi les fabricants évaluent les composants des bras robotiques à l'aune d'une série d'exigences de qualité qui vont bien au-delà du simple contrôle dimensionnel.
Parmi les caractéristiques de qualité les plus importantes, on peut citer :
| Exigences de qualité | Pourquoi est-ce important ? |
|---|---|
| Précision dimensionnelle | Garantit un ajustement correct entre les composants à assembler et réduit au minimum les erreurs de montage. |
| Tolérances géométriques (GD&T) | Assure la concentricité, la perpendicularité, la planéité et l'alignement dans l'ensemble du système mécanique. |
| Finition de la surface | Réduit les frottements, améliore les performances des roulements et renforce la résistance à la fatigue. |
| Intégrité du matériau | Confirme que les propriétés mécaniques restent inchangées après l'usinage et le traitement thermique. |
| Compatibilité de montage | Permet d'assurer une intégration aisée des composants sans nécessiter de réglages excessifs lors de l'assemblage. |
| Fiabilité structurelle | Permet au bras robotisé de résister à des sollicitations répétées sur des millions de cycles de fonctionnement. |
Le contrôle qualité revêt une importance tout aussi grande tout au long du processus de production. Les cotes critiques sont généralement mesurées à plusieurs étapes, et non pas uniquement après l'usinage final, ce qui permet aux fabricants de détecter les écarts avant qu'ils n'affectent les opérations en aval.
Les contrôles fonctionnels, la vérification de l'assemblage et les essais de fiabilité à long terme garantissent en outre que les composants finis fonctionneront comme prévu une fois intégrés au système robotique complet.
Pour les bras robotiques haute performance, la qualité ne se résume pas à un simple résultat d'inspection. Elle est le fruit de pratiques d'ingénierie cohérentes, de processus de fabrication maîtrisés et d'une vérification rigoureuse, depuis les matières premières jusqu'à l'assemblage final.

Applications des composants de bras robotiques
Bien que l'architecture de base d'un bras robotisé reste globalement la même, les composants utilisés dans les différents systèmes robotiques sont souvent optimisés pour répondre à des exigences opérationnelles très différentes.
Des facteurs tels que la charge utile, la vitesse de fonctionnement, les conditions environnementales et le niveau de précision requis influencent tous la conception, le choix des matériaux et les méthodes de fabrication des différents composants.
Les exemples suivants illustrent comment les composants des bras robotiques sont adaptés aux principales applications de la robotique.
| Demande | Exigences types | Composants représentatifs |
|---|---|---|
| Fabrication industrielle | Charge utile élevée, fonctionnement en continu, longue durée de vie | Liaisons structurelles, boîtiers de jonction à haute résistance, arbres de précision |
| Robots collaboratifs (Cobots) | Construction légère, interaction humaine en toute sécurité | Modules d'assemblage compacts, structures légères en aluminium, capteurs intégrés |
| Robots humanoïdes | Grande souplesse, assemblages compacts, réduction du poids | Actionneurs modulaires, liaisons légères, composants de transmission miniatures |
| Robotique médicale | Précision ultra-élevée, environnement de travail propre | Boîtiers usinés avec précision, arbres en acier inoxydable, composants biocompatibles |
| Entrepôt et logistique | Mouvements rapides et répétitifs, efficacité énergétique | Châssis légers, roulements résistants, ensembles d'entraînement compacts |
| Robots d'inspection et de laboratoire | Fluidité des mouvements et précision de positionnement | Structures de guidage de précision, actionneurs compacts, ensembles résistants aux vibrations |
Malgré ces différences, les priorités techniques restent étonnamment similaires d'un secteur à l'autre. Chaque bras robotisé doit conserver une rigidité structurelle tout en minimisant son poids, transmettre le mouvement avec précision à travers plusieurs articulations et fonctionner de manière fiable dans le cadre de cycles continus.
À mesure que les applications robotiques ne cessent de se développer dans les secteurs de la santé, de la logistique, de l'agriculture et des services aux particuliers, les fabricants conçoivent de plus en plus de composants spécialisés, adaptés à chaque environnement d'exploitation.
Tendances futures concernant les composants des bras robotiques
À mesure que la technologie robotique continue de progresser, les composants des bras robotiques deviennent plus légers, plus compacts et de plus en plus intégrés.
La conception des robots modernes met davantage l'accent sur la réduction de la masse en mouvement tout en conservant la rigidité structurelle, ce qui conduit à un recours accru aux alliages d'aluminium à haute résistance, au titane, aux matériaux composites et aux modules d'articulation intégrés qui regroupent moteurs, réducteurs, codeurs et capteurs au sein d'un seul ensemble compact.
Ces innovations améliorent l'efficacité des mouvements, réduisent la consommation d'énergie et simplifient l'intégration des systèmes dans les robots industriels, collaboratifs et humanoïdes.
Parallèlement, les progrès réalisés dans le domaine de la fabrication de précision permettent de produire des composants plus complexes, avec des tolérances plus strictes et une plus grande homogénéité.
Usinage CNC multiaxial, l'inspection automatisée, le contrôle qualité numérique et les technologies de fabrication intelligente permettent de produire des composants pour bras robotisés offrant une précision, une fiabilité et des performances à long terme accrues.
À mesure que la robotique continue de s'étendre à de nouveaux secteurs, la conception et la fabrication de composants resteront des moteurs essentiels de l'innovation robotique à venir.
Questions fréquemment posées
Quels sont les principaux composants d'un bras robotisé ?
Un bras robotique type se compose d'éléments structurels, de composants d'entraînement et de mouvement, de systèmes électriques et de commande, de capteurs et d'un effecteur terminal. Ensemble, ces éléments permettent au robot d'effectuer des mouvements précis et reproductibles.
Quel est le composant mécanique le plus important d'un bras robotisé ?
Il n'y a pas de composant qui prime sur les autres, car chaque pièce contribue à la performance globale. Les liaisons structurelles assurent la rigidité, les boîtiers d'articulation soutiennent les systèmes de transmission, les arbres transmettent le couple et les roulements garantissent un mouvement fluide. La précision du robot dépend de la manière dont tous ces composants fonctionnent ensemble.
Quels sont les matériaux couramment utilisés pour les composants des bras robotiques ?
Les composants des bras robotiques sont généralement fabriqués à partir d'alliages d'aluminium, d'acier inoxydable, d'alliages de titane, de plastiques techniques et de composites en fibre de carbone. Le choix des matériaux dépend de facteurs tels que la résistance mécanique, le poids, la résistance à l'usure, la résistance à la corrosion et les exigences de fabrication.
Comment les composants des bras robotiques sont-ils fabriqués ?
La plupart des composants de précision sont fabriqués à l'aide d'usinage CNC, de fraisage multiaxial, de tournage de précision, de rectification et d'autres procédés de fabrication de pointe. En fonction de l'application, des opérations supplémentaires telles que le traitement thermique, la finition de surface, le contrôle et l'assemblage sont également réalisées avant l'intégration dans le bras de robot complet.
Pourquoi la légèreté est-elle importante pour les bras robotiques ?
La réduction du poids des composants mobiles diminue l'inertie, améliore l'accélération et le rendement énergétique, et réduit la charge exercée sur les moteurs et les systèmes de transmission. Les conceptions légères contribuent également à améliorer les performances dynamiques globales sans compromettre la résistance structurelle.
Quels sont les principaux défis liés à la fabrication des composants des bras robotiques ?
Parmi les défis courants, on peut citer l'usinage de structures à parois minces sans déformation, le respect de tolérances géométriques strictes, l'obtention d'une qualité de surface homogène, la garantie d'un assemblage précis, ainsi que la recherche d'un équilibre entre une construction légère et une rigidité structurelle suffisante.
Comment la qualité des composants d'un bras robotisé est-elle vérifiée ?
La qualité est généralement vérifiée au moyen d'un contrôle dimensionnel, de la mesure des tolérances géométriques (GD&T), de l'évaluation de l'état de surface, de la vérification des matériaux, d'essais d'assemblage et d'une validation fonctionnelle. Les composants critiques peuvent également être soumis à des essais de fatigue ou de durabilité afin de garantir leur fiabilité à long terme.
Pourquoi la précision est-elle si importante dans la fabrication des bras robotiques ?
Chaque articulation d'un bras robotisé contribue à la précision de positionnement finale du robot. Même des écarts infimes au niveau des composants individuels peuvent s'accumuler à travers l'ensemble du système mécanique, affectant ainsi la répétabilité, la fluidité des mouvements et les performances opérationnelles globales. Une grande précision de fabrication est donc essentielle pour garantir un fonctionnement fiable et constant du robot.