Un brazo robótico es mucho más que un conjunto de piezas metálicas unidas por motores. Se trata de un sistema mecánico altamente integrado que combina componentes estructurales, transmisión de movimiento, control electrónico e ingeniería de precisión para realizar movimientos precisos y repetibles en entornos industriales exigentes.
Ya sea para montar dispositivos electrónicos, soldar estructuras de automoción, manipular obleas de semiconductores o colaborar en cirugía robótica, cada brazo robótico se basa en una combinación de componentes cuidadosamente diseñada que funciona de forma coordinada con una precisión excepcional. Cada enlace estructural, módulo de articulación, cojinete, carcasa y mecanismo de accionamiento contribuye a la capacidad de carga útil del robot, a la precisión de posicionamiento, a la velocidad de movimiento y a su fiabilidad a largo plazo.
Esta guía explica los principales componentes que conforman un brazo robótico moderno, cómo interactúan entre sí, los principios de ingeniería que subyacen a su diseño y los aspectos de fabricación que hay que tener en cuenta para producir sistemas robóticos de alto rendimiento.
¿Qué son los componentes de un brazo robótico?
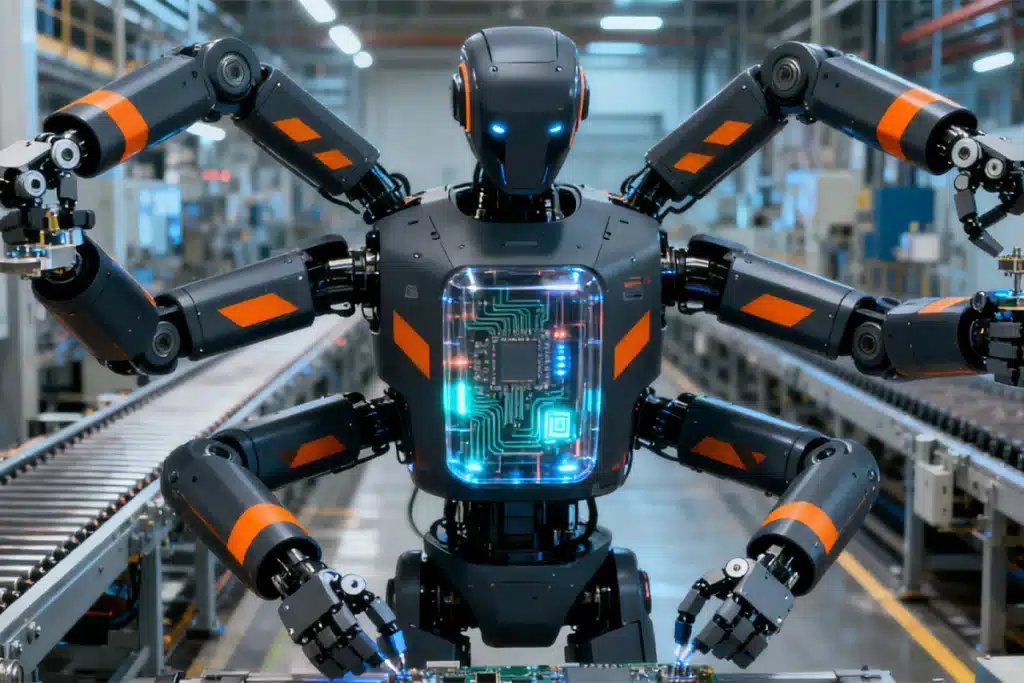
Los componentes del brazo robótico son los elementos mecánicos, de transmisión y de control que, en conjunto, conforman la estructura articulada responsable del movimiento del robot. En lugar de funcionar como piezas independientes, estos componentes actúan como un sistema integrado en el que la resistencia estructural, el control del movimiento, la detección y la fabricación de precisión contribuyen al rendimiento global del robot.
Aunque la configuración exacta varía entre los robots industriales, los robots colaborativos, los robots humanoides y los sistemas robóticos médicos, la mayoría de los brazos robóticos comparten una arquitectura común. Un brazo robótico típico consta de una estructura de soporte rígida, múltiples articulaciones rotativas o lineales, conjuntos de transmisión de movimiento, dispositivos eléctricos y sensores, y un efector final que realiza la tarea deseada.
A grandes rasgos, los componentes de un brazo robótico pueden clasificarse en varias categorías principales:
| Categoría de componentes | Objetivo principal |
|---|---|
| Componentes estructurales | Constituir la estructura mecánica y soportar las cargas externas |
| Componentes de movimiento y transmisión | Generar y transmitir el movimiento a través de cada articulación |
| Componentes eléctricos y de control | Coordinar el movimiento, la comunicación y la distribución de energía |
| Sensores y dispositivos de retroalimentación | Supervisar la posición, la fuerza, la velocidad y las condiciones ambientales |
| Efector final | Interactuar directamente con las piezas de trabajo o los entornos operativos |
Cada categoría desempeña una función diferente, pero ninguna puede funcionar eficazmente por sí sola. Una estructura de brazo ligera no puede alcanzar una alta precisión de posicionamiento sin un conjunto de articulaciones rígido, mientras que un sistema servoavanzado no puede proporcionar un movimiento fluido si los componentes mecánicos presentan un juego excesivo o una alineación deficiente.
Por lo tanto, el rendimiento global de un brazo robótico no viene determinado por un único componente, sino por la eficacia con la que se han diseñado todos los subsistemas para que funcionen conjuntamente.
Estructura y diseño cinemático del brazo robótico
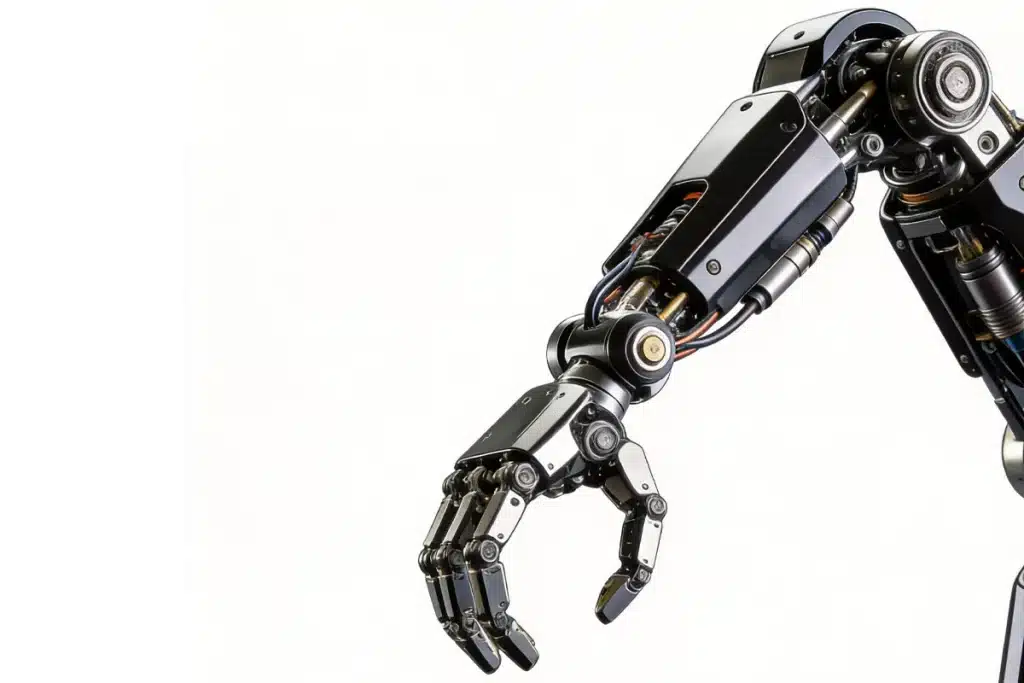
A diferencia de la maquinaria convencional, un brazo robótico está diseñado como una cadena cinemática articulada capaz de reproducir movimientos similares a los del brazo humano. En lugar de basarse en un único mecanismo de movimiento, el brazo robótico divide los movimientos complejos en múltiples articulaciones independientes, lo que le permite alcanzar diferentes posiciones y orientaciones dentro de su área de trabajo.
La mayoría de los brazos robóticos industriales están formados por una secuencia de secciones estructurales interconectadas que comienzan con una base rígida y se extienden a través de varias articulaciones giratorias hasta terminar en la muñeca y la interfaz de la herramienta. Cada sección aporta un grado específico de movimiento, al tiempo que soporta el peso y las cargas dinámicas generadas por los componentes situados más adelante.
Una estructura simplificada de brazo robótico suele incluir:
| Sección Estructural | Función principal |
|---|---|
| Base | Soporta todo el robot y proporciona una plataforma de montaje estable |
| Hombro | Genera el movimiento de elevación principal y soporta las cargas estructurales más elevadas |
| Parte superior del brazo | Amplía el alcance de trabajo del robot sin perder rigidez |
| Codo | Aumenta la flexibilidad del espacio de trabajo al incorporar un eje de rotación adicional |
| Antebrazo | Transfiere el movimiento hacia la muñeca al tiempo que reduce el peso innecesario |
| Muñeca | Permite realizar ajustes precisos de la orientación del efector final |
| Brida de la herramienta | Conecta el brazo robótico a pinzas, sopletes de soldadura, ventosas u otras herramientas |
La disposición de estas secciones determina el rendimiento cinemático del robot, incluyendo su espacio de trabajo accesible, su capacidad de carga útil, su velocidad y su flexibilidad de movimiento. Los robots industriales modernos de seis ejes combinan la rigidez estructural con una construcción ligera, de modo que el brazo pueda moverse rápidamente sin sacrificar la precisión de posicionamiento.
En los robots humanoides y los robots colaborativos, el diseño estructural también tiene en cuenta la compacidad, la eficiencia energética y la interacción segura con los operarios que se encuentran cerca.
En lugar de diseñarse de forma independiente, cada sección estructural influye en el rendimiento de los componentes adyacentes. Al aumentar la longitud de un segmento del brazo, por ejemplo, se amplía el alcance del robot, pero también se modifican los requisitos de par del sistema de accionamiento y aumentan las cargas que actúan sobre los rodamientos, los ejes y carcasas de juntas.
Por lo tanto, para diseñar con éxito un brazo robótico es necesario desarrollar la estructura mecánica, la transmisión del movimiento y los sistemas de control como una solución de ingeniería integrada.

Componentes mecánicos de un brazo robótico
Los componentes mecánicos constituyen la base física de cualquier brazo robótico. Su función principal es soportar las cargas estructurales, mantener la estabilidad dimensional, transmitir el movimiento entre las articulaciones y garantizar la fiabilidad a largo plazo durante el funcionamiento continuo.
Mientras que los sistemas electrónicos determinan cómo se mueve un robot, la estructura mecánica determina si esos movimientos siguen siendo precisos tras millones de ciclos de funcionamiento.
En lugar de tratar todas las piezas por igual, los ingenieros suelen dividir el sistema mecánico en varios grupos funcionales en función del papel que desempeña cada componente dentro del conjunto del brazo.
| Componente mecánico | Función principal | Enfoque típico del diseño |
|---|---|---|
| Enlaces estructurales | Unir juntas adyacentes y soportar cargas externas | Ligero y de gran rigidez |
| Cajas de juntas | Conjuntos de transmisión de cerramiento y soporte | Precisión dimensional y rigidez |
| Soportes de montaje | Motores, sensores o módulos auxiliares seguros | Estabilidad estructural |
| Ejes | Transmitir el par de rotación entre componentes | Alta concentricidad y resistencia al desgaste |
| Asientos de rodamientos | Colocar los cojinetes y mantener la alineación | Tolerancias de precisión |
| Cubiertas y paneles protectores | Proteja los componentes internos del polvo y los golpes | Peso reducido y facilidad de mantenimiento |
Entre estos componentes, los enlaces estructurales y los alojamientos de las articulaciones suelen representar la mayor proporción de piezas mecanizadas de un brazo robótico. Deben mantener su rigidez bajo cargas dinámicas y, al mismo tiempo, reducir al mínimo la masa innecesaria, lo que convierte la optimización estructural para aligerar el peso en uno de los aspectos más importantes de la ingeniería de los brazos robóticos.
Los elementos giratorios, como los ejes y los asientos de los rodamientos, exigen tolerancias de fabricación aún más estrictas, ya que las más mínimas desviaciones geométricas pueden provocar vibraciones, reducir la precisión de posicionamiento o acortar la vida útil de los rodamientos.
Por otra parte, los soportes de montaje y las estructuras de soporte están diseñados para distribuir las cargas mecánicas de manera uniforme por todo el conjunto, evitando concentraciones de tensión localizadas durante las aceleraciones y desaceleraciones bruscas.
Aunque estas piezas parecen relativamente sencillas cuando se observan por separado, en conjunto determinan la integridad estructural, la estabilidad de posicionamiento y la vida útil del brazo robótico.
Por lo tanto, en los sistemas robóticos de alto rendimiento se concede una importancia considerable al diseño de los componentes mecánicos antes incluso de plantearse el control electrónico o la optimización del software.

Cómo funcionan conjuntamente los componentes de un brazo robótico
Un brazo robótico realiza movimientos precisos únicamente porque todos y cada uno de sus componentes intercambian continuamente fuerzas mecánicas, movimiento y retroalimentación entre sí. Desde el momento en que se genera una orden de movimiento hasta que el efector final alcanza su posición objetivo, los componentes estructurales, los conjuntos de accionamiento, los sensores y la electrónica de control funcionan como un único sistema coordinado, en lugar de como módulos independientes.
El proceso suele comenzar cuando el controlador calcula la trayectoria deseada. A continuación, los servomotores generan un movimiento rotatorio, que se transmite a través de reductores, ejes y cojinetes a cada articulación.
A medida que las articulaciones giran, los enlaces estructurales transmiten estos movimientos a lo largo de todo el brazo, al tiempo que mantienen la rigidez suficiente para resistir la deformación bajo carga. Durante todo el movimiento, los codificadores y los sensores supervisan continuamente la posición, la velocidad y el par, enviando información en tiempo real al controlador para que cualquier desviación pueda corregirse casi al instante.
Esta interacción da lugar a un sistema de ingeniería cerrado en el que cada subsistema influye en el rendimiento global.
| Sistema | Contribución principal |
|---|---|
| Componentes estructurales | Soportar cargas y mantener la estabilidad dimensional |
| Componentes de la transmisión | Generar y transmitir movimiento mecánico |
| Rodamientos y ejes | Garantizar una rotación suave y precisa de la articulación |
| Sensores | Proporcionar información continua sobre el movimiento |
| Controlador | Coordina todos los movimientos y compensa los errores |
| Efector final | Realiza la tarea final de fabricación o manipulación |
Dado que todos los subsistemas dependen unos de otros, la mejora de un solo componente rara vez garantiza un mejor rendimiento del robot. Un reductor de alta precisión no puede compensar un enlace estructural flexible, del mismo modo que un controlador avanzado no puede eliminar los errores de posicionamiento causados por una mala alineación de los cojinetes o una deformación estructural excesiva.
Por lo tanto, la ingeniería moderna de los brazos robóticos se centra en optimizar el conjunto del sistema mecánico y de control, en lugar de maximizar el rendimiento de cualquier componente individual.
Este enfoque a nivel de sistema también explica por qué el desarrollo de brazos robóticos requiere una estrecha integración entre el diseño estructural, la fabricación de precisión, la precisión en el montaje y el control del movimiento.
Solo cuando estas disciplinas se integran de forma coordinada, un brazo robótico puede ofrecer de forma constante la velocidad, la repetibilidad y la fiabilidad que se esperan en las aplicaciones robóticas industriales e inteligentes actuales.
Más información sobre nuestro Capacidades de fabricación de componentes para brazos robóticos , entre otros mecanizado de precisión, acabado superficial, y asistencia desde la fase de prototipo hasta la producción para aplicaciones robóticas.

Componentes de transmisión y movimiento
Si la estructura mecánica constituye el esqueleto de un brazo robótico, el sistema de accionamiento y movimiento actúa como sus músculos y articulaciones. Estos componentes generan movimiento, transmiten par y controlan con precisión cada movimiento rotacional, lo que permite al robot posicionar su efector final con una velocidad y una repetibilidad extraordinarias.
Por lo tanto, el rendimiento de un brazo robótico viene determinado no solo por la resistencia de sus componentes estructurales, sino también por la eficiencia y la precisión de su sistema de transmisión de movimiento.
A diferencia de la maquinaria convencional, que suele basarse en simples ejes giratorios o actuadores lineales, los brazos robóticos requieren un movimiento coordinado en varios ejes. Cada articulación debe acelerar, desacelerar y detenerse de forma suave, manteniendo al mismo tiempo la sincronización con las articulaciones adyacentes. Para lograrlo, varios componentes de accionamiento funcionan conjuntamente como un sistema de movimiento integrado.
| Componente | Función principal | Prioridades habituales en el diseño |
|---|---|---|
| Servomotor | Genera potencia de rotación controlada | Alta densidad de par, respuesta rápida |
| Reductor armónico | Reduce la velocidad al tiempo que aumenta el par motor | Holgura casi nula, alta precisión de posicionamiento |
| Caja de cambios planetaria | Transmite el par de forma eficiente | Diseño compacto, durabilidad |
| Aspectos | Soportes para conjuntos giratorios | Baja fricción, larga vida útil |
| Acoplamientos | Conectar los componentes giratorios | Compensación de la desalineación, rigidez torsional |
| Codificador | Mide la posición y la velocidad de las articulaciones | Alta resolución, información en tiempo real |
Cada componente contribuye a una fase diferente del movimiento del robot. Los servomotores generan la fuerza motriz inicial, mientras que los reductores transforman la salida del motor a alta velocidad en el movimiento a baja velocidad y alto par que requieren las articulaciones robóticas.
Los rodamientos soportan los ejes giratorios con una fricción mínima, lo que garantiza un movimiento fluido bajo una carga dinámica continua. Los codificadores supervisan continuamente la posición angular y la velocidad de rotación, proporcionando al controlador la información necesaria para corregir incluso las desviaciones más pequeñas durante el funcionamiento.
La elección de los componentes del sistema de accionamiento también varía en función de la aplicación prevista del robot. Los robots de alta velocidad para tareas de recogida y colocación dan prioridad a los sistemas de accionamiento ligeros y a la aceleración rápida, mientras que los robots colaborativos se centran en la suavidad de movimiento y la seguridad.
Los robots humanoides suelen necesitar módulos de articulación compactos y de alto par que integren motores, reductores, codificadores y carcasas estructurales en un único conjunto, con el fin de maximizar la eficiencia y minimizar al mismo tiempo el tamaño y el peso.

Componentes eléctricos y de control
El movimiento mecánico por sí solo no basta para que un robot sea inteligente. Cada movimiento que realiza un brazo robótico comienza como un comando digital procesado por el sistema de control antes de traducirse en una acción mecánica coordinada.
Los componentes eléctricos y de control conforman la red de comunicación del robot, conectando sensores, actuadores, dispositivos de seguridad y software en un sistema operativo unificado.
En lugar de funcionar como dispositivos electrónicos aislados, estos componentes intercambian información de forma continua a lo largo de todas las fases del funcionamiento del robot. Los datos de posición, la información de retroalimentación de los motores, las mediciones de fuerza y las señales externas se recogen, se analizan y se convierten en órdenes de control precisas en cuestión de milisegundos.
La arquitectura eléctrica de un brazo robótico moderno suele estar formada por varios subsistemas interconectados:
| Subsistema | Objetivo |
|---|---|
| Controlador de robots | Se encarga de la planificación de movimientos y la coordinación del sistema |
| Servoaccionamientos | Convertir los comandos de control en señal de salida del motor |
| Sistema de distribución eléctrica | Suministra energía eléctrica estable a todos los módulos |
| Red de comunicaciones | Permite el intercambio de datos a alta velocidad entre componentes |
| Módulos de seguridad | Supervisar situaciones de emergencia y proteger a los operarios |
| Cableado y gestión de cables | Transmitir energía y señales sin impedir el movimiento continuo de la articulación |
El tendido de los cables merece una atención especial en el diseño de los brazos robóticos. Todas las articulaciones giran continuamente durante el funcionamiento, lo que significa que los cables deben soportar flexiones y torsiones repetidas sin que ello afecte al movimiento ni a la estabilidad de la señal.
Los ingenieros suelen incorporar canales internos para cables, fundas protectoras o diseños de eje hueco para mejorar la fiabilidad sin renunciar a un aspecto exterior compacto.
A medida que los sistemas robóticos se vuelven cada vez más inteligentes, las arquitecturas eléctricas siguen evolucionando hacia una mayor integración.
Muchos módulos de articulación modernos combinan controladores de motor, codificadores, sensores y componentes electrónicos de comunicación en conjuntos compactos, lo que reduce la complejidad del cableado y, al mismo tiempo, mejora la fiabilidad general del sistema y la eficiencia del mantenimiento.
Materiales utilizados para los componentes del brazo robótico
La elección de los materiales es una de las decisiones más importantes en la ingeniería de los brazos robóticos, ya que influye directamente en el peso, la rigidez, la resistencia al desgaste, la complejidad del mecanizado y el rendimiento general del sistema.
En lugar de utilizar un único material en todo el conjunto, los ingenieros seleccionan diferentes materiales en función de los requisitos funcionales de cada componente.
Por ejemplo, las uniones estructurales suelen optimizarse para una construcción ligera con el fin de reducir la inercia durante la aceleración, mientras que en los ejes y las uniones con cojinetes se da prioridad a la resistencia, la dureza y la estabilidad dimensional bajo carga continua.
Las cubiertas protectoras, por su parte, suelen primar la resistencia a la corrosión y la reducción de los costes de fabricación, más que la máxima resistencia mecánica.
La relación entre los componentes y los materiales puede resumirse de la siguiente manera:
| Material | Aplicaciones comunes | Por qué se ha elegido |
|---|---|---|
| Aleaciones de aluminio | Uniones estructurales, carcasas, soportes de montaje | Ligero, fácil de mecanizar, resistente a la corrosión |
| Acero inoxidable | Ejes, elementos de fijación, interfaces de rodamientos | Alta resistencia mecánica, resistencia al desgaste, protección contra la corrosión |
| Aleaciones de titanio | Juntas de alto rendimiento, componentes para la industria aeroespacial y para robótica médica | Excelente relación resistencia-peso |
| Plásticos técnicos | Casquillos, guías de cable, cubiertas protectoras | Baja fricción, aislamiento eléctrico, peso reducido |
| Compuestos de fibra de carbono | Elementos estructurales ligeros | Rigidez excepcional con una masa mínima |
La elección de los materiales rara vez depende únicamente de sus propiedades mecánicas. Los métodos de fabricación, el coste, el entorno de funcionamiento, la vida útil prevista y los requisitos de montaje influyen todos ellos en la decisión final.
Los componentes sometidos a cargas cíclicas repetidas deben presentar una excelente resistencia a la fatiga, mientras que las piezas que se utilizan en salas blancas o en entornos médicos pueden requerir materiales resistentes a la corrosión o biocompatibles.
En los robots colaborativos y los sistemas humanoides, la reducción del peso total del brazo suele convertirse en un objetivo principal del diseño, lo que hace que las aleaciones ligeras y los materiales compuestos cobren cada vez más importancia.
En definitiva, una selección acertada de materiales consiste en encontrar el equilibrio entre el rendimiento, la facilidad de fabricación y la fiabilidad a largo plazo, más que en maximizar una única propiedad del material.
Cómo se fabrican los componentes de los brazos robóticos
Los brazos robóticos modernos se ensamblan a partir de docenas o incluso cientos de componentes de precisión, cada uno de los cuales se fabrica mediante procesos seleccionados en función de su geometría, sus requisitos de tolerancia y las características del material.
Aunque los métodos de producción varían según cada pieza, el flujo de trabajo general de fabricación sigue un proceso de ingeniería estructurado, diseñado para garantizar la uniformidad dimensional y la precisión en el montaje.
Una secuencia de fabricación típica incluye:
| Fase de fabricación | Objetivo |
|---|---|
| Diseño técnico | Definir la geometría, las tolerancias y los requisitos funcionales |
| Preparación del material | Seleccionar y preparar la materia prima para su mecanizado |
| Mecanizado de precisión | Fabricar componentes estructurales y de transmisión complejos |
| Procesamiento secundario | Tratamiento térmico, rectificado, roscado o desbarbado, según sea necesario |
| Acabado de superficies | Mejorar la resistencia a la corrosión, la resistencia al desgaste y el aspecto |
| Inspección y verificación | Verificar la precisión dimensional y el cumplimiento de los requisitos de calidad |
| Montaje final | Integrar los componentes mecánicos y eléctricos en módulos conjuntos |
Entre estas etapas, mecanizado de precisión desempeña un papel fundamental en la fabricación de componentes para brazos robóticos.
Las uniones estructurales, los alojamientos de juntas, los asientos de cojinetes, los soportes de motor y numerosas piezas de la transmisión se fabrican habitualmente mediante fresado CNC, mecanizado multieje, torneado de precisión, y procesos de rectificado para conseguir las geometrías complejas y las tolerancias estrictas que exigen los sistemas robóticos.
El acabado superficial constituye otro paso esencial, más allá de un simple tratamiento estético.
Procesos como el anodizado, el niquelado químico, el pulido o el recubrimiento duro mejoran la resistencia a la corrosión, reducen la fricción, aumentan la dureza superficial y mejoran la durabilidad a largo plazo de los componentes críticos que funcionan bajo una tensión mecánica continua.
El proceso de fabricación no concluye una vez que se han fabricado las piezas individuales. Antes de pasar al montaje final, todos los componentes críticos deben someterse a una verificación dimensional para garantizar que encajan correctamente con las piezas con las que se acoplan.
Incluso las desviaciones más pequeñas pueden acumularse a lo largo del brazo robótico, lo que, en última instancia, afecta a la precisión de posicionamiento, a la fluidez de los movimientos y a la vida útil.
Desde el mecanizado de precisión y el acabado de superficies hasta la inspección y el montaje, cada fase desempeña un papel importante en la fabricación de componentes fiables para brazos robóticos. Obtén más información sobre nuestros Componentes de brazos robóticos: capacidades de fabricación y cómo apoyamos los proyectos de robótica, desde el desarrollo del prototipo hasta la producción.
Retos de ingeniería en la fabricación de componentes para brazos robóticos
La fabricación de componentes para brazos robóticos implica mucho más que lograr la precisión dimensional. Los sistemas robóticos modernos exigen una construcción ligera, una elevada rigidez estructural, una larga vida útil y una repetibilidad constante, lo que supone importantes retos de ingeniería para el diseño y la fabricación de los componentes.
Muchos de estos retos están interrelacionados. La reducción del peso, por ejemplo, suele requerir paredes más delgadas o un desbaste más intenso, aunque ambos enfoques pueden disminuir la rigidez estructural o aumentar el riesgo de deformación durante el mecanizado.
Para mejorar el rendimiento dinámico puede ser necesario utilizar conjuntos móviles más ligeros, pero dichos conjuntos deben seguir resistiendo cargas cíclicas continuas durante millones de ciclos de funcionamiento.
Durante la fabricación de los componentes de los brazos robóticos suelen surgir varios retos de ingeniería:
| Reto de ingeniería | Por qué es importante |
|---|---|
| Diseño estructural ligero | Reduce la inercia sin perder rigidez |
| Mecanizado de paredes delgadas | Evita la deformación durante el mecanizado de precisión |
| Tolerancias de montaje muy estrictas | Garantiza un posicionamiento preciso de las juntas y los sistemas de transmisión |
| Estabilidad térmica | Reduce al mínimo la variación dimensional provocada por los cambios de temperatura |
| Equilibrio dinámico | Reduce las vibraciones durante el funcionamiento a alta velocidad |
| Resistencia al desgaste | Prolonga la vida útil de los componentes giratorios y deslizantes |
| Integridad de la superficie | Mejora el rendimiento frente a la fatiga y la calidad del montaje |
Para hacer frente a estos retos es necesaria una estrecha coordinación entre el diseño de los componentes y los procesos de fabricación. Las estrategias de mecanizado deben tener en cuenta las tensiones residuales, la estabilidad de los dispositivos de sujeción y las fuerzas de corte para mantener la consistencia dimensional en las estructuras ligeras.
Del mismo modo, los diseñadores suelen optimizar la geometría de las nervaduras, el espesor de las paredes y la distribución del material para mejorar la rigidez sin añadir masa innecesaria.
A medida que los brazos robóticos siguen evolucionando hacia velocidades más altas, mayores cargas útiles y módulos articulados más compactos, la precisión en la fabricación por sí sola ya no es suficiente.
El éxito depende cada vez más de la integración del diseño mecánico, la ingeniería de materiales, la tecnología de mecanizado y el control de calidad en una estrategia de producción unificada capaz de garantizar un rendimiento fiable a lo largo de toda la vida útil del robot.
Requisitos de calidad para los componentes del brazo robótico
La precisión es una de las características que definen a cualquier brazo robótico moderno. Independientemente de si un robot se dedica al montaje de productos electrónicos de consumo, a la soldadura de estructuras de automoción o a la asistencia en cirugía mínimamente invasiva, su rendimiento depende, en última instancia, de la uniformidad y la calidad de los componentes con los que está fabricado.
A diferencia de los productos mecánicos convencionales, los componentes de un brazo robótico deben funcionar conjuntamente como un sistema de precisión completo. Las pequeñas desviaciones dimensionales que pueden resultar aceptables en la maquinaria general pueden acumularse a lo largo de múltiples articulaciones y etapas de transmisión, lo que da lugar a errores de posicionamiento, vibraciones, un mayor desgaste o una vida útil reducida.
Por este motivo, los fabricantes evalúan los componentes de los brazos robóticos en función de una serie de requisitos de calidad que van mucho más allá de la simple inspección dimensional.
Entre las características de calidad más importantes se encuentran:
| Requisitos de calidad | Por qué es importante |
|---|---|
| Precisión dimensional | Garantiza un ajuste correcto entre los componentes que se acoplan y minimiza los errores de montaje. |
| Tolerancias geométricas (GD&T) | Mantiene la concentricidad, la perpendicularidad, la planitud y la alineación en todo el sistema mecánico. |
| Acabado superficial | Reduce la fricción, mejora el rendimiento de los rodamientos y aumenta la resistencia a la fatiga. |
| Integridad del material | Confirma que las propiedades mecánicas se mantienen constantes tras el mecanizado y el tratamiento térmico. |
| Compatibilidad de montaje | Garantiza que los componentes se ensamblen sin problemas y sin necesidad de ajustes excesivos durante el montaje. |
| Fiabilidad estructural | Permite que el brazo robótico resista cargas repetidas a lo largo de millones de ciclos de funcionamiento. |
La verificación de la calidad reviste la misma importancia a lo largo de todo el proceso de producción. Las dimensiones críticas suelen medirse en varias fases, en lugar de solo tras el mecanizado final, lo que permite a los fabricantes detectar desviaciones antes de que afecten a las operaciones posteriores.
Las inspecciones funcionales, la verificación del montaje y las pruebas de fiabilidad a largo plazo garantizan además que los componentes terminados funcionen según lo previsto una vez integrados en el sistema robótico completo.
En el caso de los brazos robóticos de alto rendimiento, la calidad no viene determinada por un único resultado de inspección. Se consigue mediante prácticas de ingeniería coherentes, procesos de fabricación controlados y una verificación rigurosa desde la materia prima hasta el montaje final.

Aplicaciones de los componentes del brazo robótico
Aunque la arquitectura básica de un brazo robótico sigue siendo, en gran medida, la misma, los componentes que se utilizan en los distintos sistemas robóticos suelen estar optimizados para cumplir requisitos operativos muy diferentes.
Factores como la carga útil, la velocidad de funcionamiento, las condiciones ambientales y la precisión requerida influyen en el diseño, la selección de materiales y los métodos de fabricación de cada uno de los componentes.
Los siguientes ejemplos ilustran cómo se adaptan los componentes de los brazos robóticos a las principales aplicaciones de la robótica.
| Solicitud | Requisitos habituales | Componentes representativos |
|---|---|---|
| Fabricación industrial | Alta capacidad de carga, funcionamiento continuo, larga vida útil | Uniones estructurales, carcasas de juntas de alta resistencia, ejes de precisión |
| Robots colaborativos (Cobots) | Construcción ligera, interacción segura con las personas | Módulos de unión compactos, estructuras ligeras de aluminio, sensores integrados |
| Robots humanoides | Gran flexibilidad, uniones compactas, reducción de peso | Actuadores modulares, articulaciones ligeras, componentes de transmisión en miniatura |
| Robótica médica | Precisión ultraalta, entorno de trabajo limpio | Carcasas mecanizadas con precisión, ejes de acero inoxidable, componentes biocompatibles |
| Almacén y logística | Movimientos rápidos y repetitivos, eficiencia energética | Estructuras ligeras, rodamientos resistentes, conjuntos de transmisión compactos |
| Robots de inspección y de laboratorio | Movimiento fluido y precisión en el posicionamiento | Estructuras de guía de precisión, actuadores compactos, conjuntos resistentes a las vibraciones |
A pesar de estas diferencias, las prioridades de ingeniería siguen siendo notablemente similares en todos los sectores. Todo brazo robótico debe mantener la rigidez estructural y, al mismo tiempo, reducir al mínimo el peso, transmitir el movimiento con precisión a través de múltiples articulaciones y funcionar de forma fiable en ciclos continuos.
A medida que las aplicaciones robóticas siguen extendiéndose a los sectores de la sanidad, la logística, la agricultura y los servicios al consumidor, los fabricantes desarrollan cada vez más diseños de componentes especializados adaptados a cada entorno operativo.
Tendencias futuras en los componentes de los brazos robóticos
A medida que la tecnología robótica sigue avanzando, los componentes de los brazos robóticos son cada vez más ligeros, más compactos y están cada vez más integrados.
Los diseños robóticos modernos hacen mayor hincapié en reducir la masa en movimiento sin perder rigidez estructural, lo que ha llevado a una mayor adopción de aleaciones de aluminio de alta resistencia, titanio, materiales compuestos y módulos de articulación integrados que combinan motores, reductores, codificadores y sensores en un único conjunto compacto.
Estas innovaciones mejoran la eficiencia del movimiento, reducen el consumo energético y simplifican la integración de sistemas en robots industriales, colaborativos y humanoides.
Al mismo tiempo, los avances en la fabricación de precisión están permitiendo la producción de componentes más complejos con tolerancias más estrictas y una mayor uniformidad.
Mecanizado CNC multieje, la inspección automatizada, el control de calidad digital y las tecnologías de fabricación inteligente están permitiendo fabricar componentes para brazos robóticos que ofrecen mayor precisión, fiabilidad y rendimiento a largo plazo.
A medida que la robótica siga expandiéndose a nuevos sectores, el diseño y la fabricación de componentes seguirán siendo factores clave para la innovación robótica del futuro.
Preguntas frecuentes
¿Cuáles son los componentes principales de un brazo robótico?
Un brazo robótico típico está compuesto por componentes estructurales, componentes de accionamiento y movimiento, sistemas eléctricos y de control, sensores y un efector final. En conjunto, estos elementos permiten al robot realizar movimientos precisos y repetibles.
¿Cuál es el componente mecánico más importante de un brazo robótico?
No hay un componente que sea el más importante, ya que cada pieza contribuye al rendimiento general. Las uniones estructurales aportan rigidez, los alojamientos de las articulaciones soportan los sistemas de transmisión, los ejes transmiten el par y los rodamientos garantizan un movimiento fluido. La precisión del robot depende de cómo funcionen conjuntamente todos estos componentes.
¿Qué materiales se suelen utilizar para fabricar los componentes de los brazos robóticos?
Los componentes de los brazos robóticos se fabrican habitualmente con aleaciones de aluminio, acero inoxidable, aleaciones de titanio, plásticos técnicos y compuestos de fibra de carbono. La elección del material depende de factores como la resistencia mecánica, el peso, la resistencia al desgaste, la resistencia a la corrosión y los requisitos de fabricación.
¿Cómo se fabrican los componentes de los brazos robóticos?
La mayoría de los componentes de precisión se fabrican mediante mecanizado CNC, fresado multieje, torneado de precisión, rectificado y otros procesos de fabricación avanzados. Dependiendo de la aplicación, también se llevan a cabo operaciones adicionales, como el tratamiento térmico, el acabado superficial, la inspección y el montaje, antes de su integración en el brazo robótico completo.
¿Por qué es importante el diseño ligero en los brazos robóticos?
La reducción del peso de los componentes móviles disminuye la inercia, mejora la aceleración y la eficiencia energética, y reduce la carga a la que se ven sometidos los motores y los sistemas de transmisión. Los diseños ligeros también contribuyen a mejorar el rendimiento dinámico general sin comprometer la resistencia estructural.
¿Cuáles son los principales retos de fabricación a los que se enfrentan los componentes de los brazos robóticos?
Entre los retos más habituales se encuentran el mecanizado de estructuras de paredes delgadas sin que se produzcan deformaciones, el mantenimiento de tolerancias geométricas estrictas, la obtención de una calidad de superficie uniforme, la garantía de un montaje preciso y el equilibrio entre una construcción ligera y una rigidez estructural suficiente.
¿Cómo se comprueba la calidad de los componentes del brazo robótico?
La calidad se verifica normalmente mediante la inspección dimensional, la medición de tolerancias geométricas (GD&T), la evaluación del acabado superficial, la verificación de los materiales, las pruebas de montaje y la validación funcional. Los componentes críticos también pueden someterse a ensayos de fatiga o de durabilidad para garantizar su fiabilidad a largo plazo.
¿Por qué es tan importante la precisión en la fabricación de brazos robóticos?
Cada articulación del brazo de un robot contribuye a la precisión final de posicionamiento del robot. Incluso las desviaciones más pequeñas en los componentes individuales pueden acumularse a lo largo de todo el sistema mecánico, lo que afecta a la repetibilidad, la fluidez del movimiento y el rendimiento operativo general. Por lo tanto, una alta precisión en la fabricación es esencial para garantizar un funcionamiento robótico fiable y constante.